
把通用大模型智能体直接搬进车间,通常会撞上同一堵墙:模型不懂工艺机理,输出带有概率性,错误一旦下发还可能损伤设备。一篇 arXiv 预印本没有停留在“能不能用”的争论,而是先列出工业场景的五类挑战,再给出应用场景、具身形态、能力等级三个维度的分类,以及一套四层系统架构。作者的核心判断是:工业智能体不是“通用智能体加工业软件”的简单拼接,而需要重新审视理论基础、系统架构与实现方法。
五道坎:知识、可靠性、协同、长任务、环境漂移
文章把障碍归为五条。其一是缺乏工业领域知识与多模态数据理解:通用智能体主要在通用语料上训练,读不懂工艺机理,也难以把图像、时序、图纸与设备状态对应起来。其二是自主决策的可靠性不足:工业现场对机器人操作、故障诊断的容错远低于聊天场景,概率模型的随机输出若缺少执行前校验,可能直接导致设备损坏或停产。其三是自组织协同有限:排产、质检、供应链彼此耦合,各智能体目标、数据、能力不一致时会出现信息冲突与通信瓶颈。其四是长周期任务执行能力弱:后道工序依赖前道的物理结果,局部误差会沿流程传播。其五是对环境变化的适应不足:设备状态、资源约束频繁变化,而现有智能体缺少持续适应能力。
五个特征与五级能力
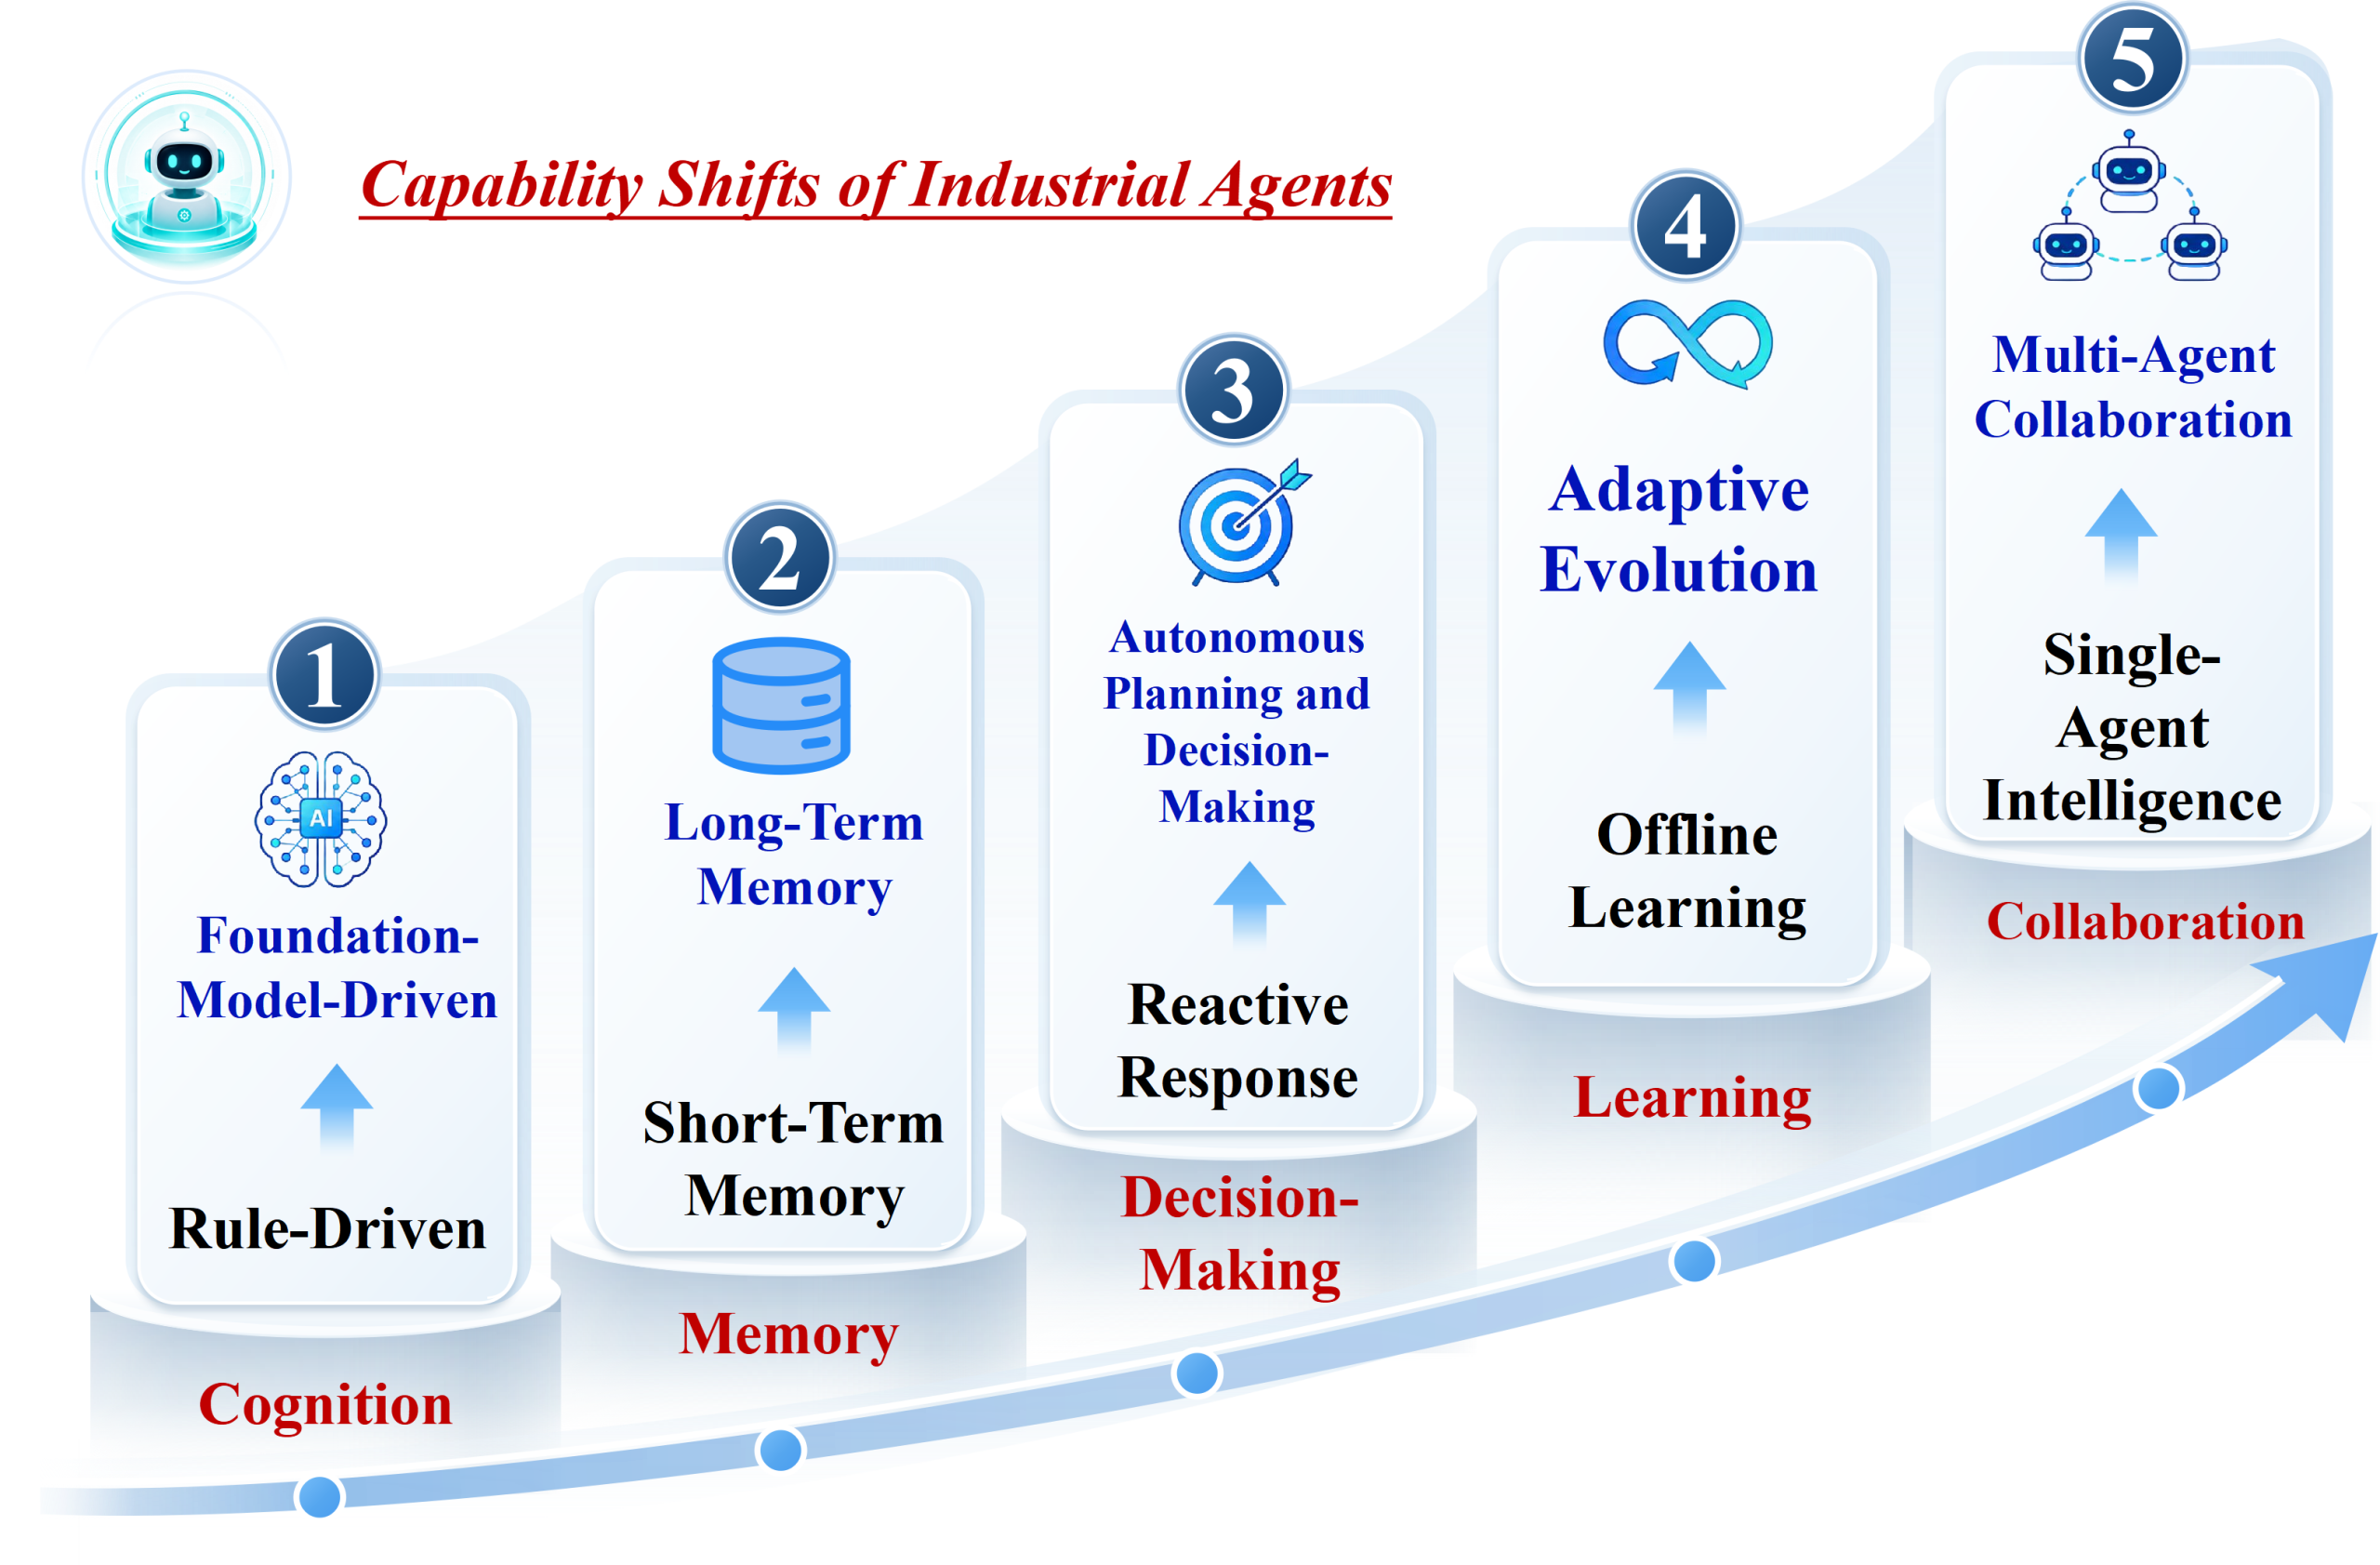
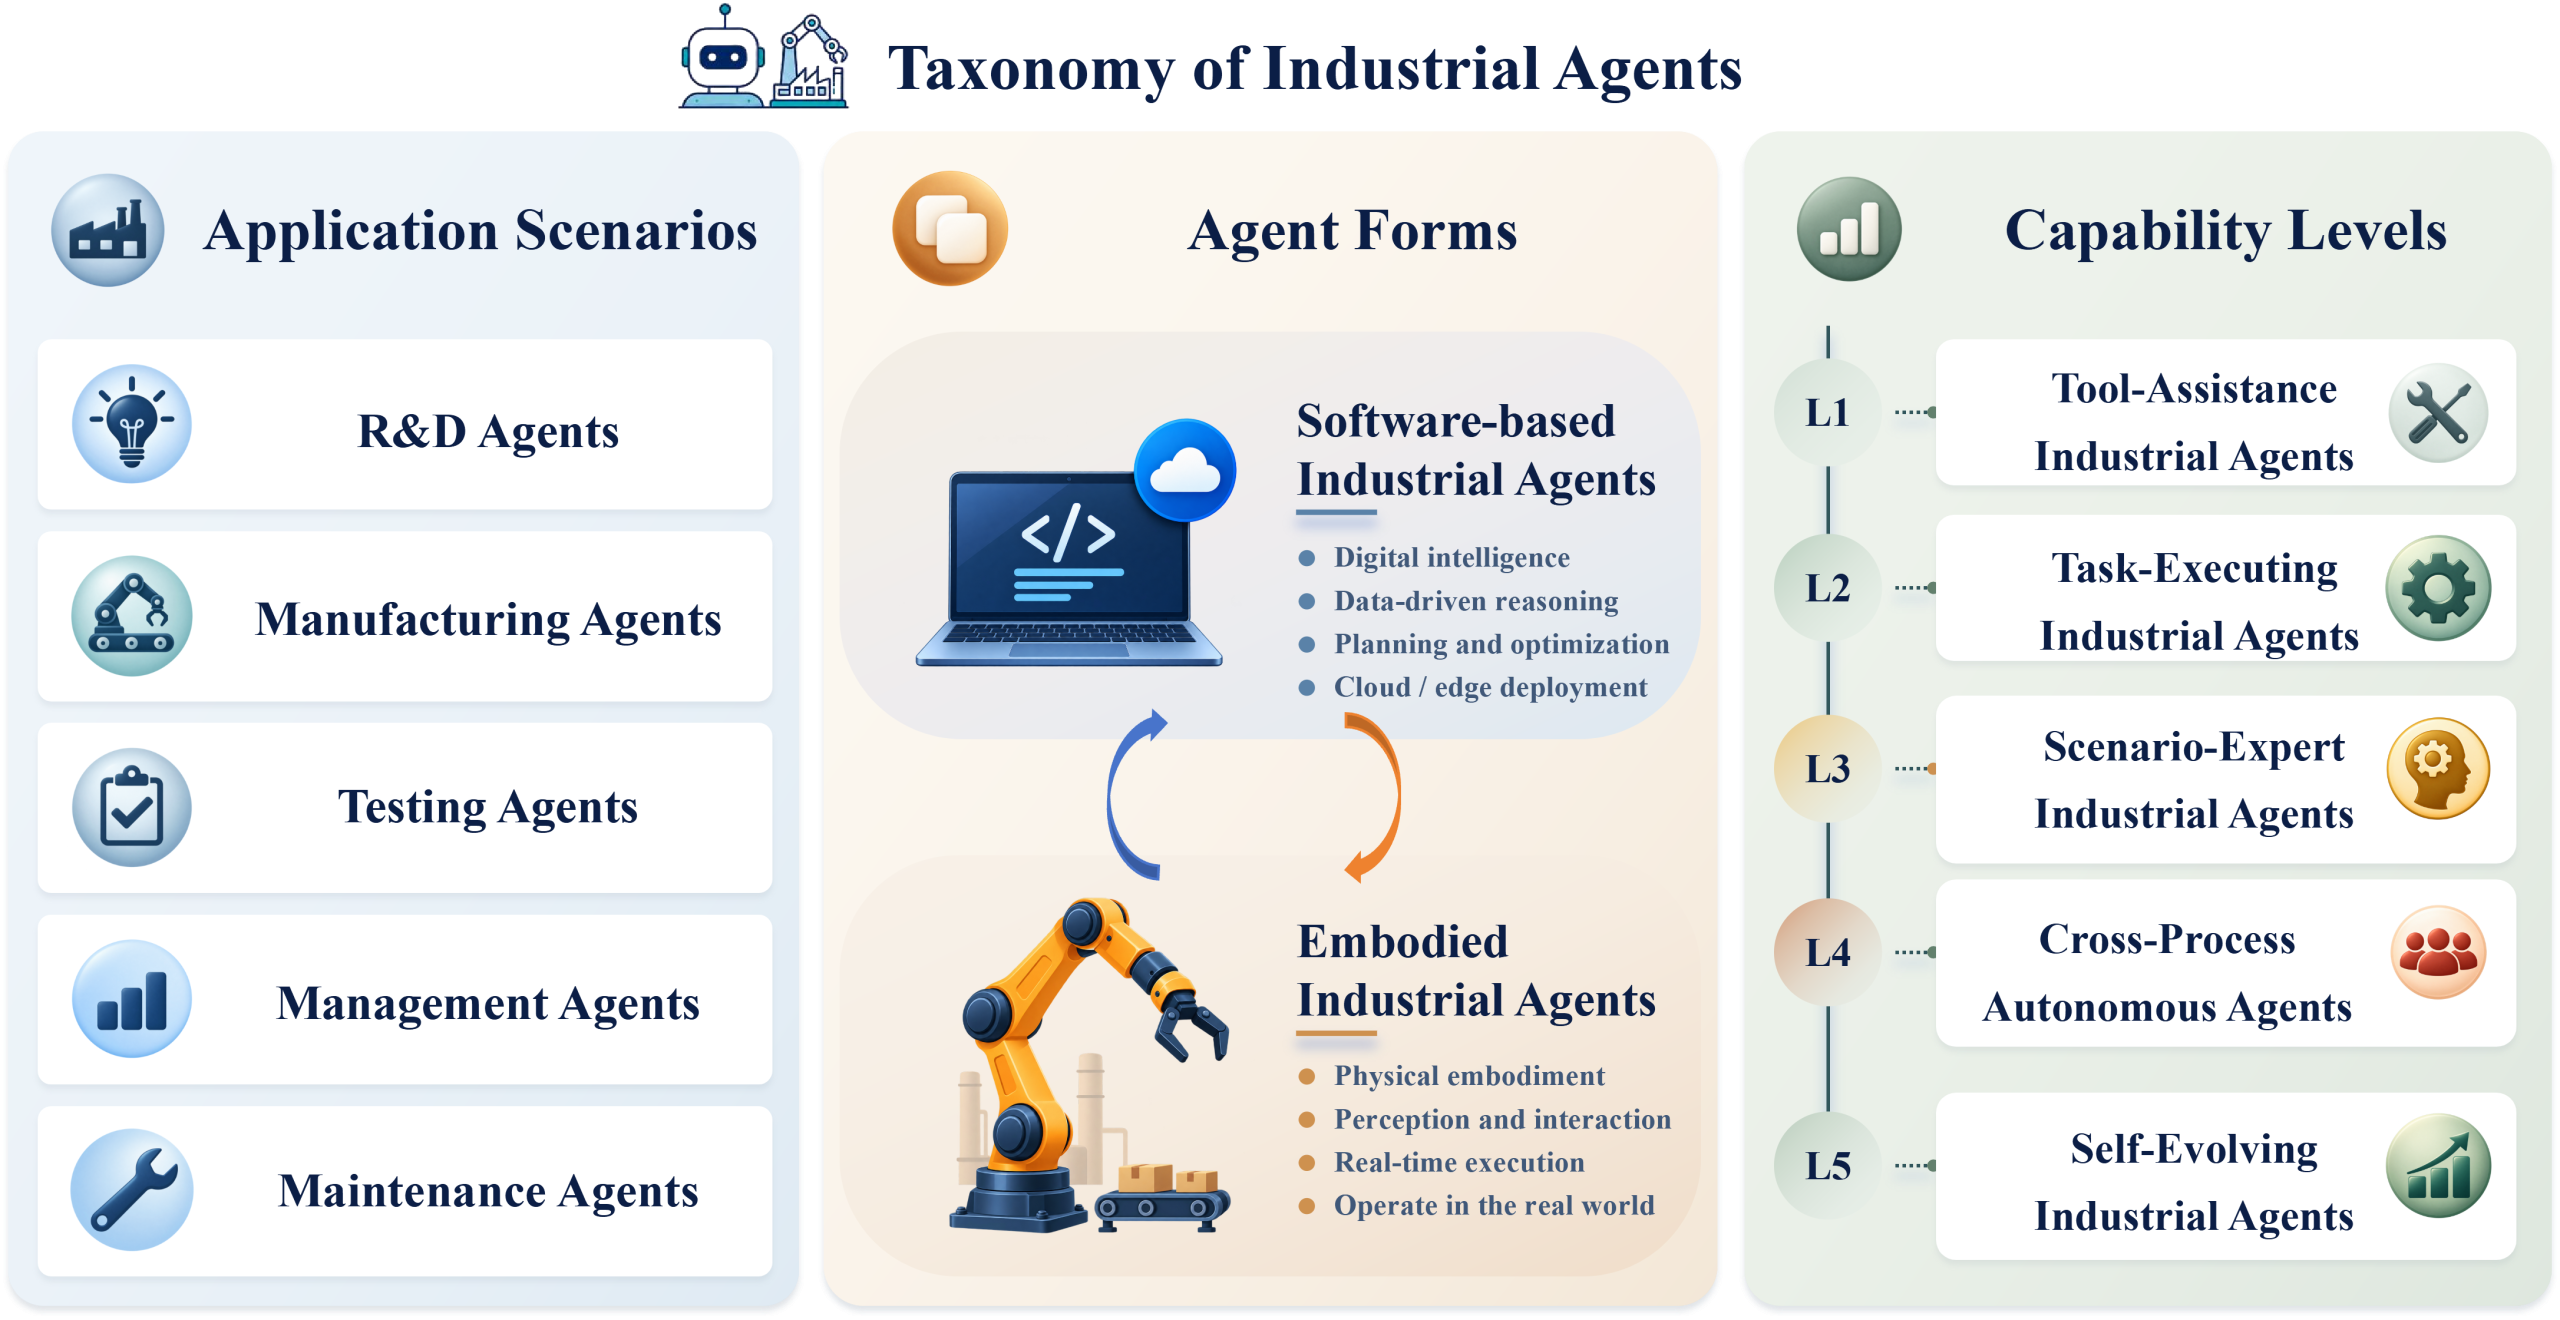
与依赖固定规则的传统工业智能系统相比,新一代工业智能体被概括为五个转变:规则驱动转向基础模型驱动,短期记忆转向长期记忆,被动响应转向自主规划决策,离线学习转向自适应进化,单智能体转向多智能体协同。分类维度有三个:按场景分为研发、制造、测试、管理、运维五类;按形态分为软件型与具身型,前者挂在 ERP、MES、CAD、CAE 等系统上,后者以机器人、AGV、机床、检测设备为载体;按能力分为五级——工具辅助、任务执行、场景专家、跨流程自主、自进化。级别越高,人承担的授权与监督责任越不能省。
四层架构:把验证放在执行之前
架构自下而上分四层。基础层是工业基础模型,配合工业世界模型、任务专用模型与机理模型:世界模型预测不同动作下的状态演化,机理模型用物理方程描述设备与过程关系。系统层由六个模块组成——记忆、知识与机理、工具、交互、编排、验证。记忆按设备标识、时间戳、工况关联,区分短期、长期、情景与语义记忆;知识模块用知识图谱表达设备拓扑、工艺依赖与故障关联,并把检索范围限制在当前任务涉及的设备与工况;工具层通过 API 与 MCP 暴露数据库查询、模型推理、仿真与工程软件能力,每件工具都有明确的功能、输入模式、输出格式与权限。
运行时层把上述模块串成闭环:感知与理解、规划、推理与决策、行动、反馈学习,多智能体协同贯穿其中。最值得借鉴的是验证模块的位置:它在动作下发前,用机理方程、参数范围、设备状态、工艺依赖与安全合规要求检查候选方案,必要时调用仿真评估后果;需要人工授权的动作会一直挂起,直到审批记录落库,检查过的方案、证据与结论也会留存备查。换句话说,自主度不是靠提示词约束,而是靠架构里的闸门。
应用与边界
文章按产品生命周期给出五类应用:研发智能体驱动 CAD、CAE、EDA 完成建模、网格划分、边界条件设置与结果解读;制造智能体对接 MES、APS、SCADA,处理插单、设备故障与工艺参数闭环;测试智能体把标准转成试验大纲与判据;管理智能体在 ERP、WMS 里做缺料识别与采购比选;运维智能体结合拓扑与故障传播做诊断与剩余寿命预测。它也提醒,跨域任务往往要多个智能体协作,例如设备故障后修改排产、设计阶段核查制造约束。对准备上车的工厂来说,这份综述的价值不在名词,而在两个顺序:先把知识、机理与验证做进系统,再谈自主;先让智能体在只读、可审计的范围里跑稳,再逐步放开写操作。
资料来源:Industrial Agentic AI: LLM-Driven New-Generation Agents for Smart Manufacturing — arXiv(2026-10)。本文为技术要点整理/编译,非原文全文。