
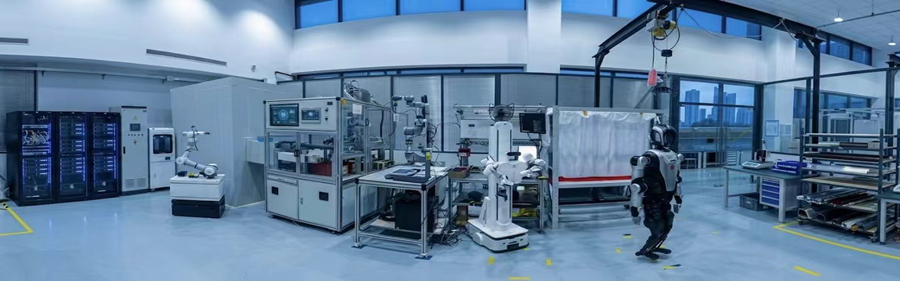
新能源汽车水泵的生产换型频繁、工序分散,传统自动化产线常被三件事卡住:设备通讯壁垒高、控制逻辑固化、多机协同困难。同济大学机械工程与机器人学院与自主智能机器人研究院智能制造团队构建了一条“大模型驱动的新能源汽车水泵柔性智能产线”,用大语言模型做全局调度、用视觉基础模型做现场定位,把“会想”和“会看”拆成两层再闭环。
双脑分工:LLM 出计划,SAM3 找目标
团队提出“宏观语义调度与微观视觉执行解耦”的控制架构:上层调度大模型(Scheduling LLM)分析复杂任务,生成多机器人协同的过程树,并从中提炼“雨刷电机”“测试按钮”等语义关键词;下层 SAM3 视觉基础模型(VLM)接收关键词后,以零样本(Zero-shot)方式完成三维空间掩码分割与目标定位。这样做针对的是纯文本大模型在非结构化物理环境中“落不了地”的问题,也就是所谓视觉物理接地(Visual Physical Grounding)。当前多数基于 LLM 的排产任务停留在文本层面,这套架构把语义理解与精准定位接成了闭环反馈。
四类机器人,一套任务分配
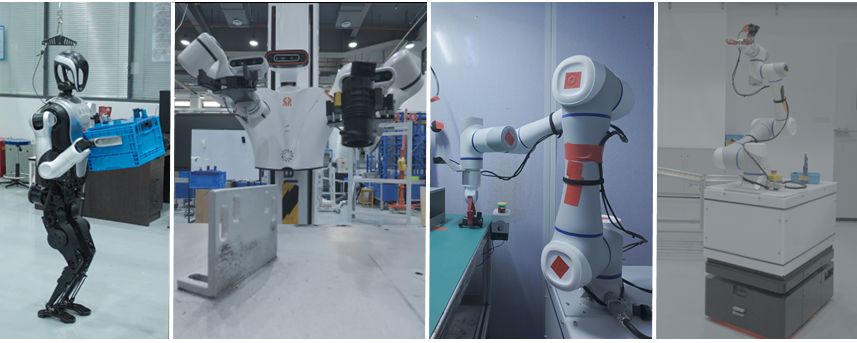
产线集成了四类异构终端:人形机器人负责重载搬运,轮式双臂机器人负责精细组装,协作机械臂负责设备操作,复合 AGV 负责末端物流。调度大模型依据各机器人的物理边界与硬件属性建立动态任务分配机制,通过无线网络做全局实时分发与时序统筹。这里的关键不是把每台设备的动作写死,而是让调度层理解“谁能做什么、做到什么程度”,再按任务时序把四类终端编成一条流水线。
非侵入式改造:用视觉代替底层接线
老旧产线升级通常要打通 PLC 通信协议、增加硬接线。该团队改用纯视觉反馈替代底层电信号读取:机械臂像人一样识别仪器屏幕状态,再执行物理按键操作,完成水泵的气密性、水密性检测。由此,调度系统与传统工艺设备底层解耦,改造成本与部署周期随之下降。在散件处理环节,机器人同样依靠视觉引导完成非标散件的自主提取与精密组装。
验证了什么,没验证什么
该研究验证了“LLM+VLM”在长视野、多约束工业场景下的可落地性,填补了传统排产模型在感知执行层面的空白,也为工业多机器人任务分配(MRTA)提供了融合数据驱动与视觉反馈的思路。其社会价值在于把工人从重体力搬运以及高噪、闷热的静音房声学测试等岗位中替换出来。需要说明的是,公开报道侧重系统集成与场景演示,未给出节拍、良率、换型时间等量化指标,工程复制时仍需自行验证。
给工程实践的启示
这条产线的价值不只在“用了大模型”,而在于把调度与感知拆成可分别验证的两层:调度层输出带语义标签的任务树,感知层只负责把标签落到三维坐标,两层之间用关键词而非私有接口耦合,换机器人、换工位时改动面更小。对计划上柔性产线的工厂而言,先确认视觉定位的稳定性与节拍余量,再谈多机调度,顺序可能比堆模型更重要。
资料来源:自主智能机器人研究院成功研发“语义调度—视觉感知”双模型驱动的异构多机器人协同产线 — 同济大学新闻网(2026-04-13)。本文为技术要点整理,非原文全文。