
多智能体制造系统(MAS)把决策分散到产品智能体(PA)与资源智能体(RA),提高了柔性,但每个资源的能力边界通常在初始状态就定死。遇到设备故障,系统只能在预设能力内调整;要越过边界,往往得请领域专家手工修改。论文提出以 LLM 为核心的中央控制智能体(CCA)架构,让系统在故障时动态探索资源能力。
问题:能力边界写死,故障就卡住
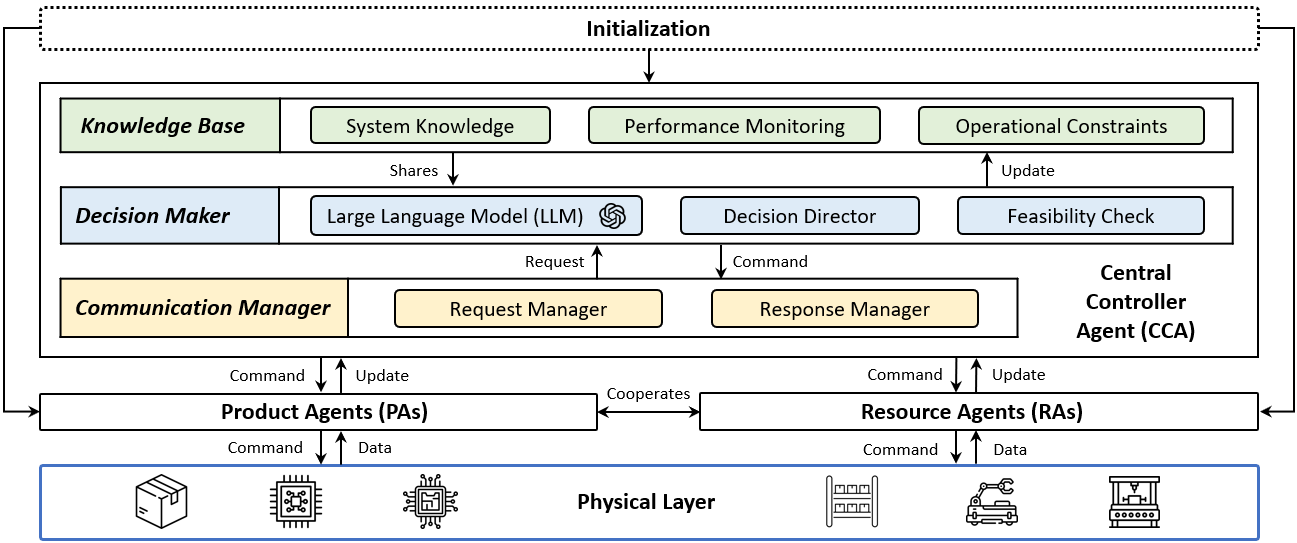
在 PA/RA 架构中,每个 RA 用有限状态机描述能力模型,包含状态集合、事件集合、状态转移函数、物理属性映射、初始状态与目标状态;RA 之间通过共享状态和邻居表协作,PA 依据过程计划、产品历史和环境模型做决策。论文把挑战拆成三条:对突发扰动缺乏实时重构能力、上下文感知不足、智能体只能在初始划定的能力范围内工作。第三条尤其棘手,因为扩界意味着重新配置,例如延长机器人可达范围或调整数控主轴转速。
CCA 的三个部件
中央控制智能体由知识库、决策器和通信管理器组成。知识库持续收集 RA 的状态、能力、当前任务,以及 PA 的过程计划、产品历史和环境模型,并按离散时间步构造性能向量,纳入吞吐、利用率、故障状态与可用性等指标;同时维护每个资源的运行边界与安全约束,前者决定可行范围(如机械臂工作空间),后者防止危险状态(如主轴转速、进给率越界)。
LLM 怎么选“接盘者”
故障发生后,决策器把指令、实时数据与输出模板一起交给 LLM,要求它选出探索智能体并给出要扩展的能力。论文采用结构化思维链提示,并用加权评分函数比较候选资源:可用性、距离、利用率分别乘以 LLM 给出的权重。LLM 的输出不是直接生效,而要经过校验循环:检查语法、确认智能体存在于系统模型、逐项比对运行边界与安全约束;不通过就带着反馈重试,直到通过或达到迭代上限。通信管理器随后从故障智能体的能力模型中移除受损事件,把新能力作为事件并入探索智能体,并更新邻居表,产品智能体再通过竞标选择路径。
仿真结果与保留意见
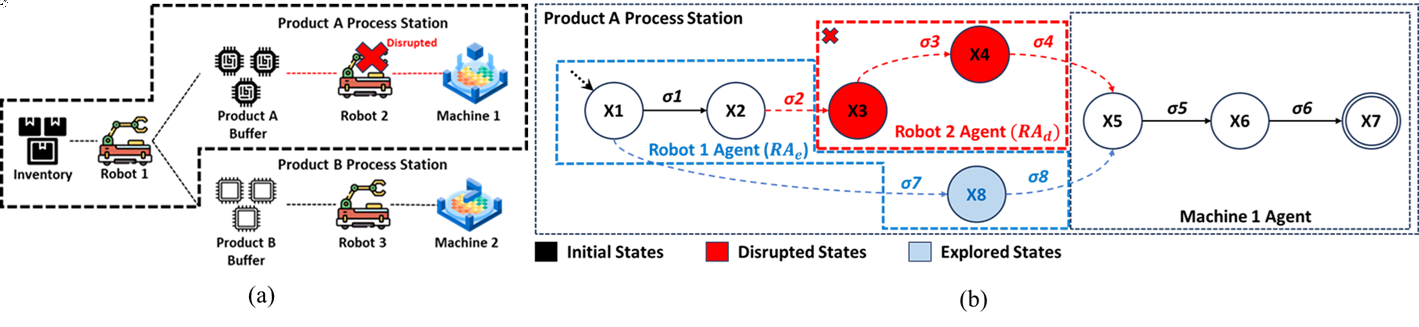
案例在 Repast Symphony 中搭建:20 个工位(扩散、离子注入、光刻)、9 台物料搬运机器人、6 道工序,25 个工件,从第 1000 个时间步起有 4 台机器人相继故障,模型使用 GPT-4o。对照的原框架只完成 15 个工件;CCA 架构三次试验分别完成 23、23、21 个。部分工件仍因实时故障、预规划路径失效或卡在故障机器人上而被移除。作者也指出局限:LLM 决策可解释性有限,曾出现权重分配不一致,例如无理由地更看重利用率而非距离;结论基于仿真与单一故障假设,未来需要接入 RAG 知识库并测试更多扰动类型。
值得借鉴的地方
这套架构真正的创新点,是把“能力扩展”从专家手工操作变成一次受约束的 LLM 推理,并用运行边界与安全约束兜底。它更适合作为故障应急层的参考,而不是替代底层控制:LLM 负责提出候选方案,规则与校验负责否决危险方案,两者分工清楚,才谈得上在车间落地。
资料来源:A Large Language Model-Enabled Control Architecture for Dynamic Resource Capability Exploration in Multi-Agent Manufacturing Systems — arXiv(2025)。本文为技术要点整理/编译,非原文全文。