

工业物联网的预测性维护有一个硬约束:报警必须在毫秒级给出,模型却往往大到边缘设备装不下。论文给出的数字很直接:单体大模型推理要 20–40GB 内存,而边缘与雾节点通常只有 4–64GB;一次推理 1–5 秒,远高于 100 毫秒的实时要求;依赖云端 REST 调用,又让机密的制造数据离开厂区。SEMAS 的选择不是把大模型压小,而是把不同职责分给不同层级的小模型智能体。
边缘、雾、云各干什么
系统分三层。边缘层(4–8GB)只做轻量特征提取和预过滤,计算复杂度保持在 O(1);雾层(16–64GB)跑多模型集成检测,通过动态共识投票给出最终异常分数;云层负责用 PPO 持续优化策略,并异步维护不阻塞在线推理的全局更新。
智能体集合里,A1/A2 负责特征提取,B/B1/B2/B3 负责检测与响应,C 用大模型生成可读的解释和处置建议,D 做策略进化,E 做全局监督。检测器包括 200 棵树、污染率 0.32 的孤立森林,以及由孤立森林、单类 SVM、局部离群因子、椭圆包络和第二个孤立森林组成的五模型集成;确认异常后,LSTM 估计剩余可用时间。
三条反馈回路
SEMAS 的“自进化”靠三条回路同时工作:局部反馈从雾层回到边缘,检测指标变差就调整窗口长度、特征模式或采样率,不经过云,能在亚秒级响应局部漂移;全局反馈从云层下发到雾层和边缘,更新共识权重、报警阈值、提示模板和预处理参数;迭代回路则在雾与云之间持续交换检测结果、响应评价和操作员反馈。跨节点的策略参数用联邦聚合汇总,避免把原始数据集中到一处。
结果:F1 不是唯一指标
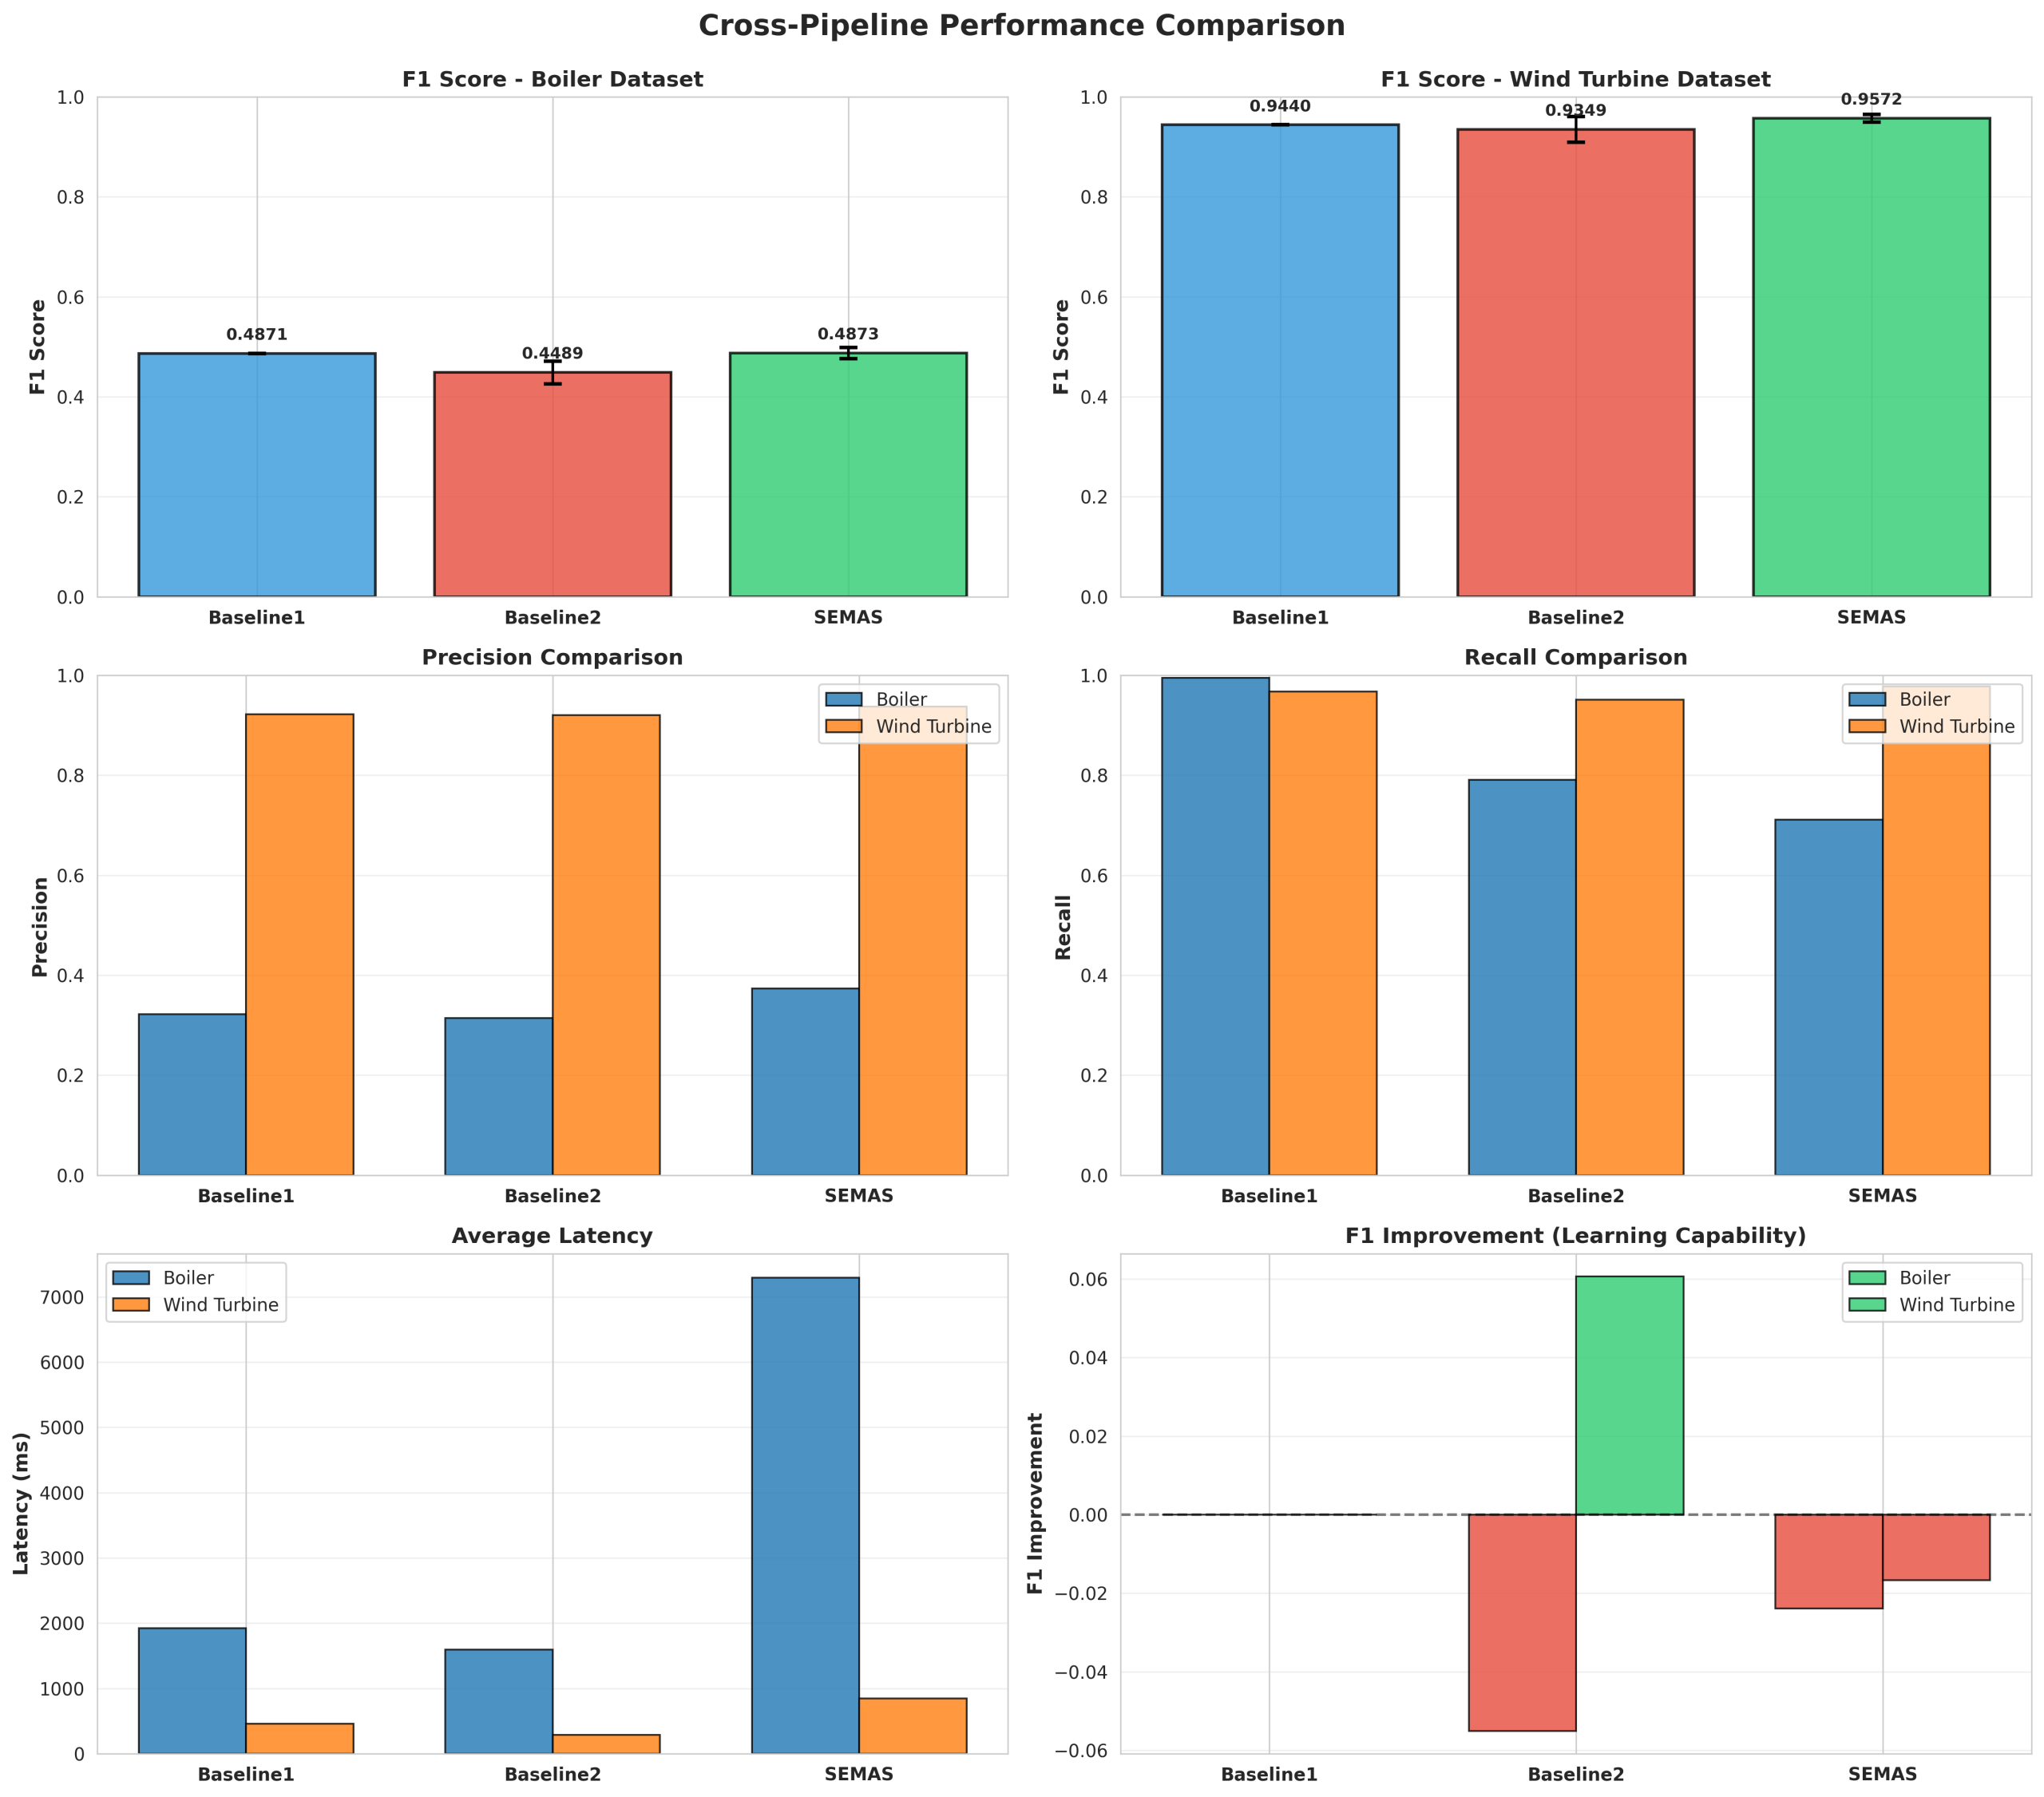
在锅炉仿真数据上,SEMAS 的 F1 为 0.4873,静态基线为 0.4871,差距 0.0002,统计上不显著(p=0.94)。但静态基线的精确率只有 0.3225、召回率 0.9949,意味着 67.75% 的报警是误报,ROC-AUC 仅 0.4099,延迟 1923 毫秒;SEMAS 通过 PPO 把阈值学到 0.8,精确率提高到 0.3737(+15.9%),延迟降到 1.22 毫秒。规则自适应基线则出现阈值震荡,F1 从 0.4786 降到 0.4235,跌幅 11.5%;SEMAS 的跌幅为 4.7%。
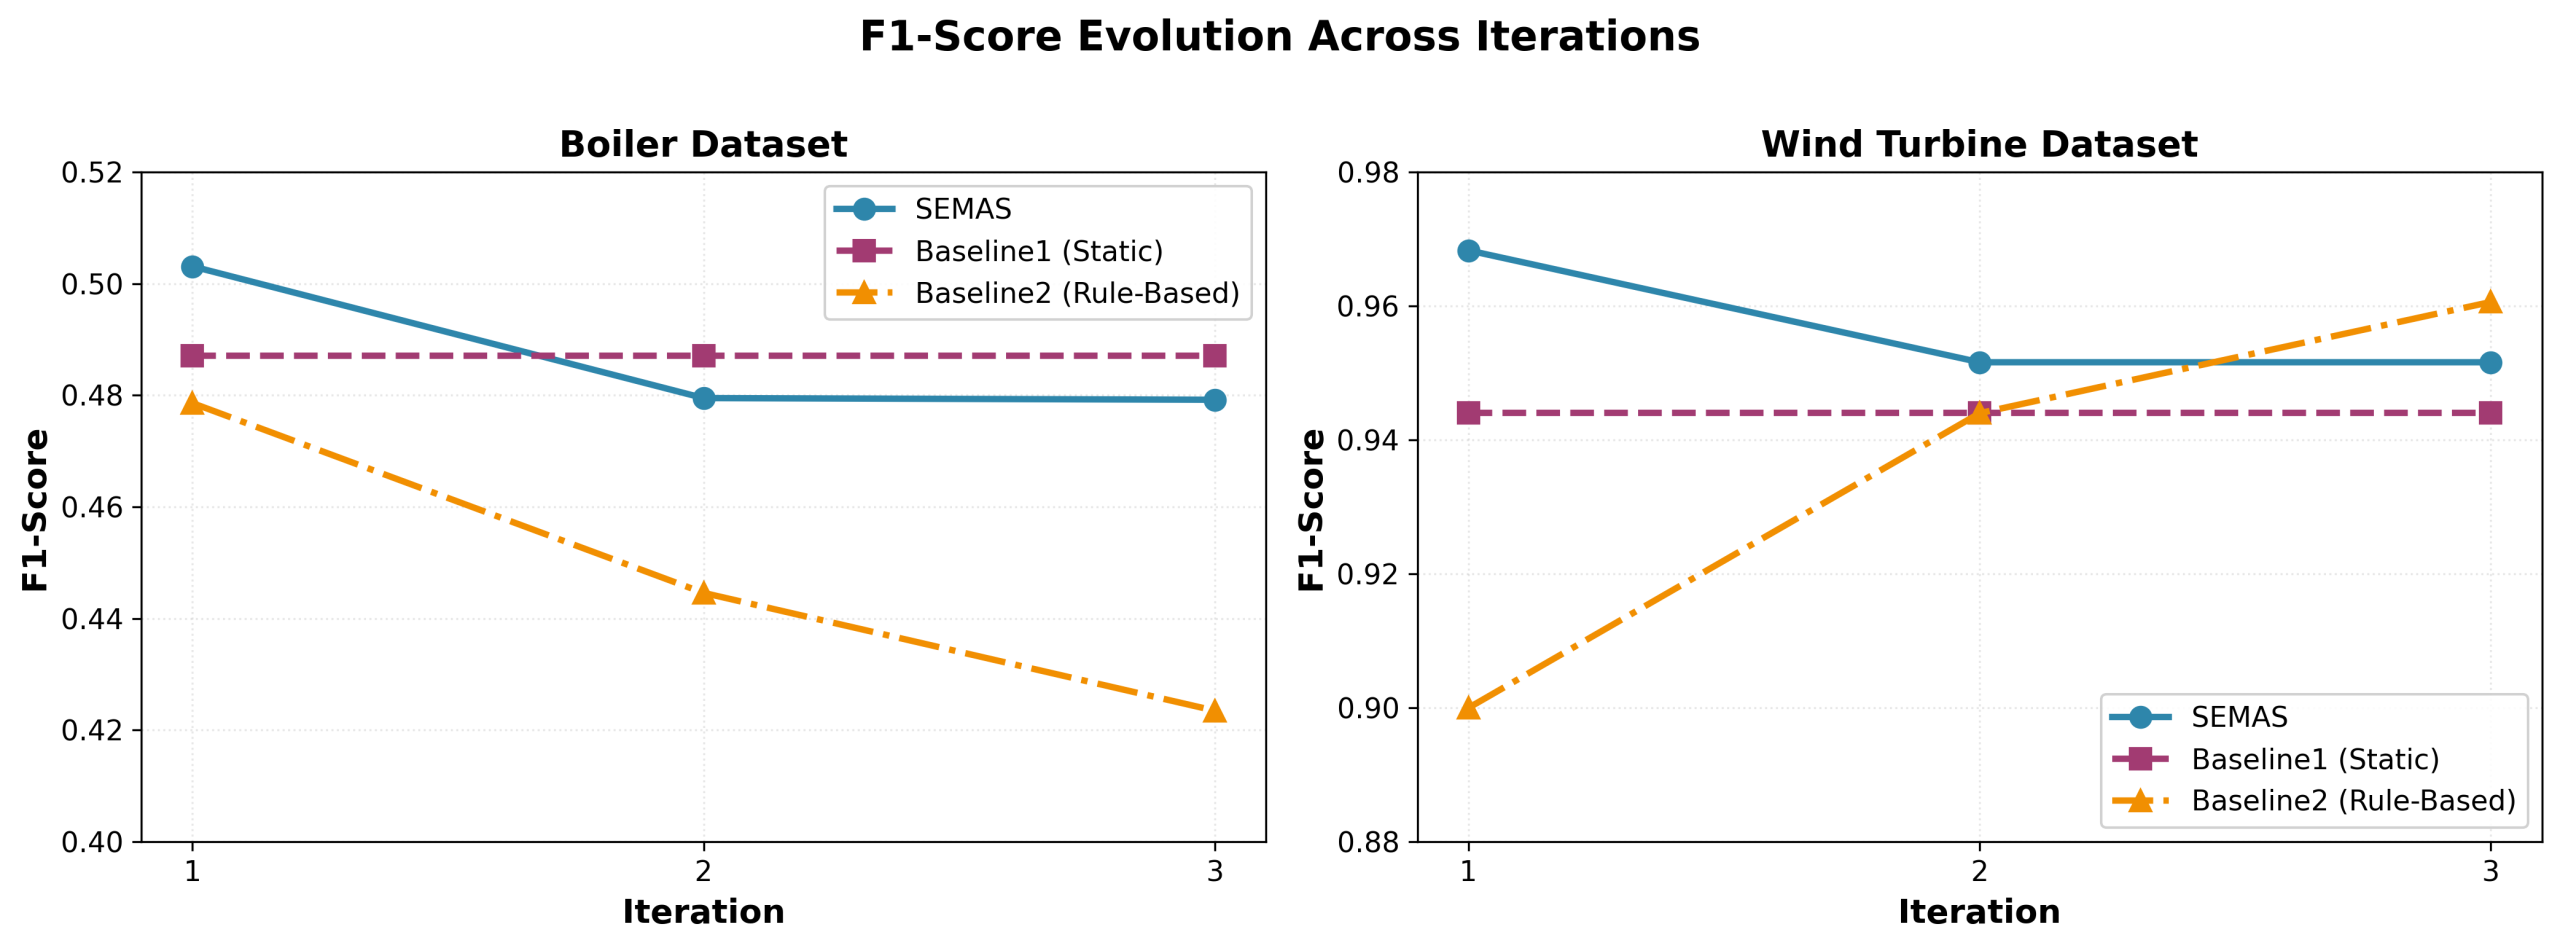
在风机 SCADA 数据上,SEMAS 的 F1 为 0.9571,优于静态基线 0.9440 和规则基线 0.9349,ROC-AUC 为 0.7583,推理延迟 0.30 毫秒。消融显示,共识投票、PPO 策略进化和联邦聚合分别贡献约 6.5、3.5 和 2.0 个百分点的 F1;大模型生成的自然语言解释获得 82% 的操作员接受率,而纯数值报警低于 50%。
这篇论文的价值在于把“大模型进工业”拆成了资源匹配问题:该在边缘算的不要让云算,该用 1–14B 小模型的地方不必上动辄数十 GB 的单体大模型。它同时提醒,F1 相近的系统在误报率、校准和延迟上可能完全不是一个可用性等级;选型时要把这些运维指标放在同一张表里看。
资料来源:Self-Evolving Multi-Agent Network for Industrial IoT Predictive Maintenance — arXiv(2026-02)。本文为技术要点整理/编译,非原文全文。