
预测模型告诉你“这条线要出事”,老师傅接着问三个问题:为什么、根子在哪、如果我调这个参数会怎样。多数工业 AI 答不上来。CausalTrace 是嵌在 SmartPilot 工业 Copilot 里的一个神经符号因果分析智能体,目标就是补上这三问:因果发现、根因分析(RCA)、因果效应估计与反事实推理,并让操作员能实时交互。
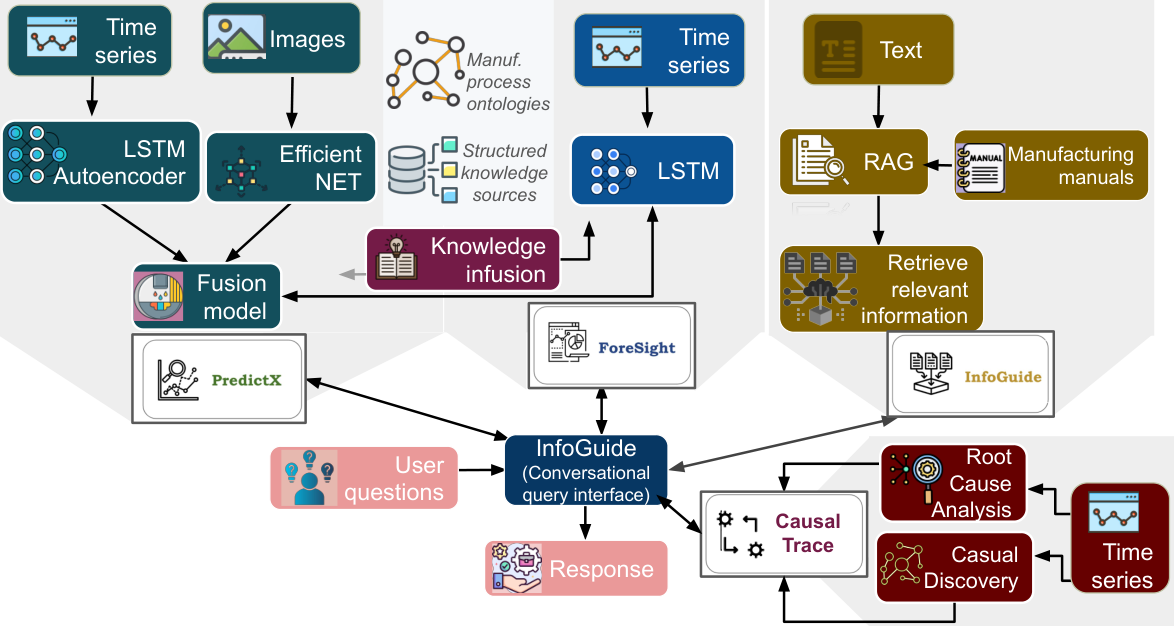
从传感器数据到因果图
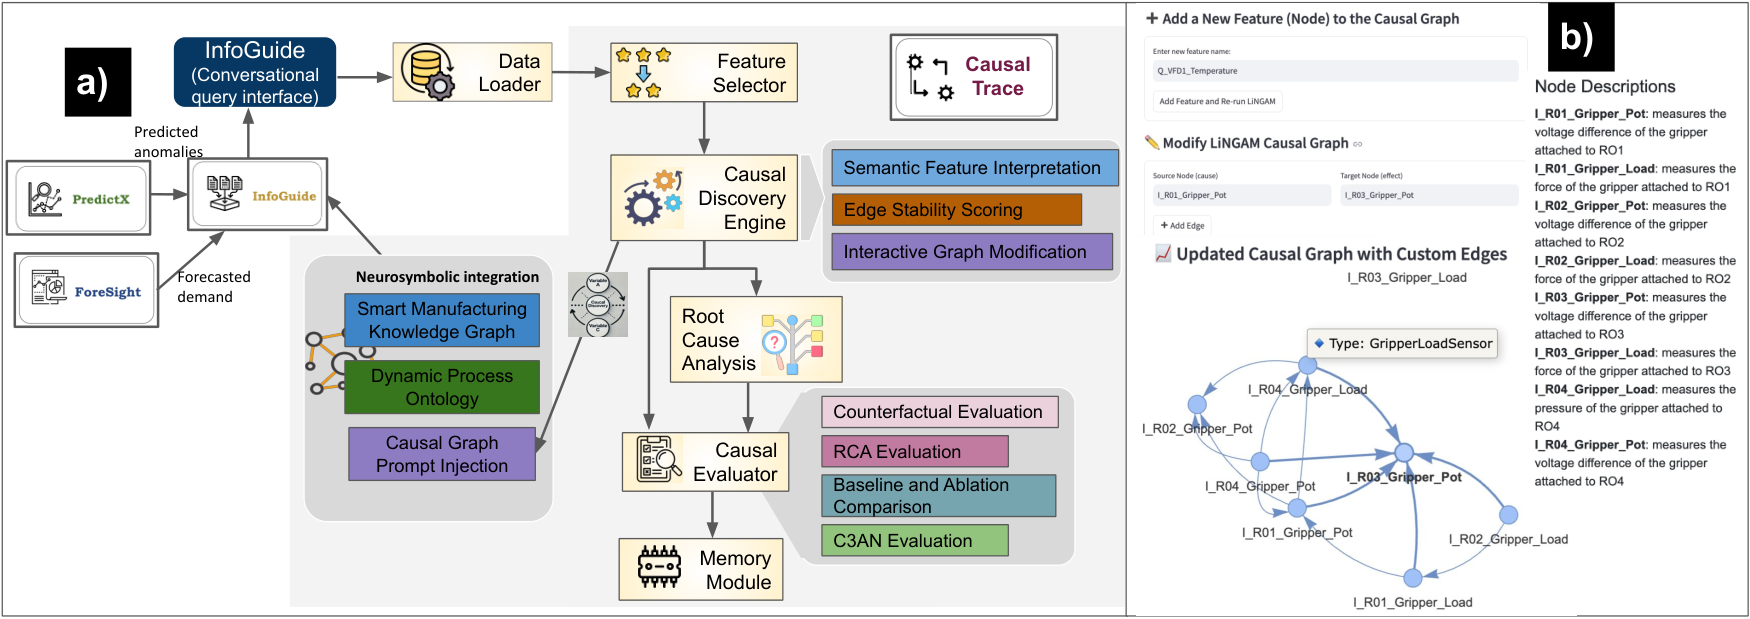
数据入口有两种模式:直连 PLC 取实时流,或批量上传历史数据。特征选择既可用数据驱动方法,也可由领域专家手选,把操作员认为最相关的变量排在前面。因果发现引擎支持两类算法:基于独立成分分析的 LiNGAM(ICA-LiNGAM)与带注意力机制的可微因果发现(DiffAN),输出有向无环图。为了不让“一次跑出来的图”误导人,流程里内置自助法(bootstrap)边稳定性分析:重复采样、重复建图,统计每条边出现的稳定度。稳定度不低于 0.9 视为非常强且稳定,0.8 至 0.9 为可靠,0.6 至 0.8 需谨慎使用,低于 0.6 通常直接剔除。
有了图,就能算总因果效应矩阵:由直接效应矩阵 B 求 (I−B) 的逆,对角线是自影响,B 是一次传导,B 的 k 次方是 k 跳间接效应。做 RCA 时,系统把专家设定的、带周期特性的传感器容差区间与学到的因果拓扑结合,按因果路径效应强度和传感器偏差给出候选根因排序。反事实验证则是让用户在界面上选中一条边 A→B,对 A 施加干预,比较预测的 B 变化与留出数据中的实际变化;误差小说明该因果边被数据支持,误差大则提示模型设定有误或存在未观测混杂。
知识层与记忆层
SmartPilot 用 RDF 编码制造知识图谱,描述传感器、设备、零件与异常,通过 rdflib 注入推理层,再叠加动态过程本体。界面上的因果图因此带有语义:每个节点都有描述、类型、单位与异常相关性,鼠标悬停即可查看。操作员还能用自然语言追问图结构与因果推理过程。记忆分三类:情景记忆按时间戳记录因果发现与 RCA 的运行,便于纵向追踪;语义记忆保存传感器与实体的结构化标注;程序记忆保留用户偏好,例如常用的分析方法。
在火箭装配试验台上的成绩
评估数据来自南卡罗来纳大学 Future Factories 实验室的公开制造数据集,取自一条原型火箭装配线,包含 16.6 万条同步传感器与图像记录,采样率 1.95 Hz,覆盖 30 小时。在学术测试台上,CausalTrace 与本领域专家的判断高度一致:本体问答的 ROUGE-1 为 0.91;RCA 的 MAP@3 达 94%,PR@2 为 97%,MRR 0.92,Jaccard 0.92;按 C3AN 框架(Custom、Compact、Composite AI with Neurosymbolic Integration)综合评估得 4.59/5。作者认为这表明它已具备上线精度与可靠性。
要点
CausalTrace 的定位不是替代预测模型,而是在预测之上加一层“可解释的因果外壳”。对制造现场最有价值的两个设计,一是把边稳定性做成硬门槛,避免拿随机相关当因果;二是把反事实做成可点选的交互,让老师傅用领域知识直接校验图。前者的代价是需要反复建图,后者的代价是需要留出数据——但比一个说不清理由的报警要划算。
资料来源:CausalTrace: A Neurosymbolic Causal Analysis Agent for Smart Manufacturing — arXiv(2025-10-14)。本文为技术要点整理/编译,非原文全文。