
工艺规划处在设计与制造之间:工程师要同时读三维模型、二维图纸、材料与公差标注,再把它们翻译成加工顺序、刀具和参数。新加坡 SIMTech、ARTC 与南洋理工大学的团队在《Design-to-Plan》中给出的判断是,现有方法并不缺单项能力,缺的是把特征识别、图纸理解、知识检索与工艺决策串成一条链。为此他们实现了一套以大模型多智能体为核心的端到端框架。
三层架构:编排、推理、计算各归其位
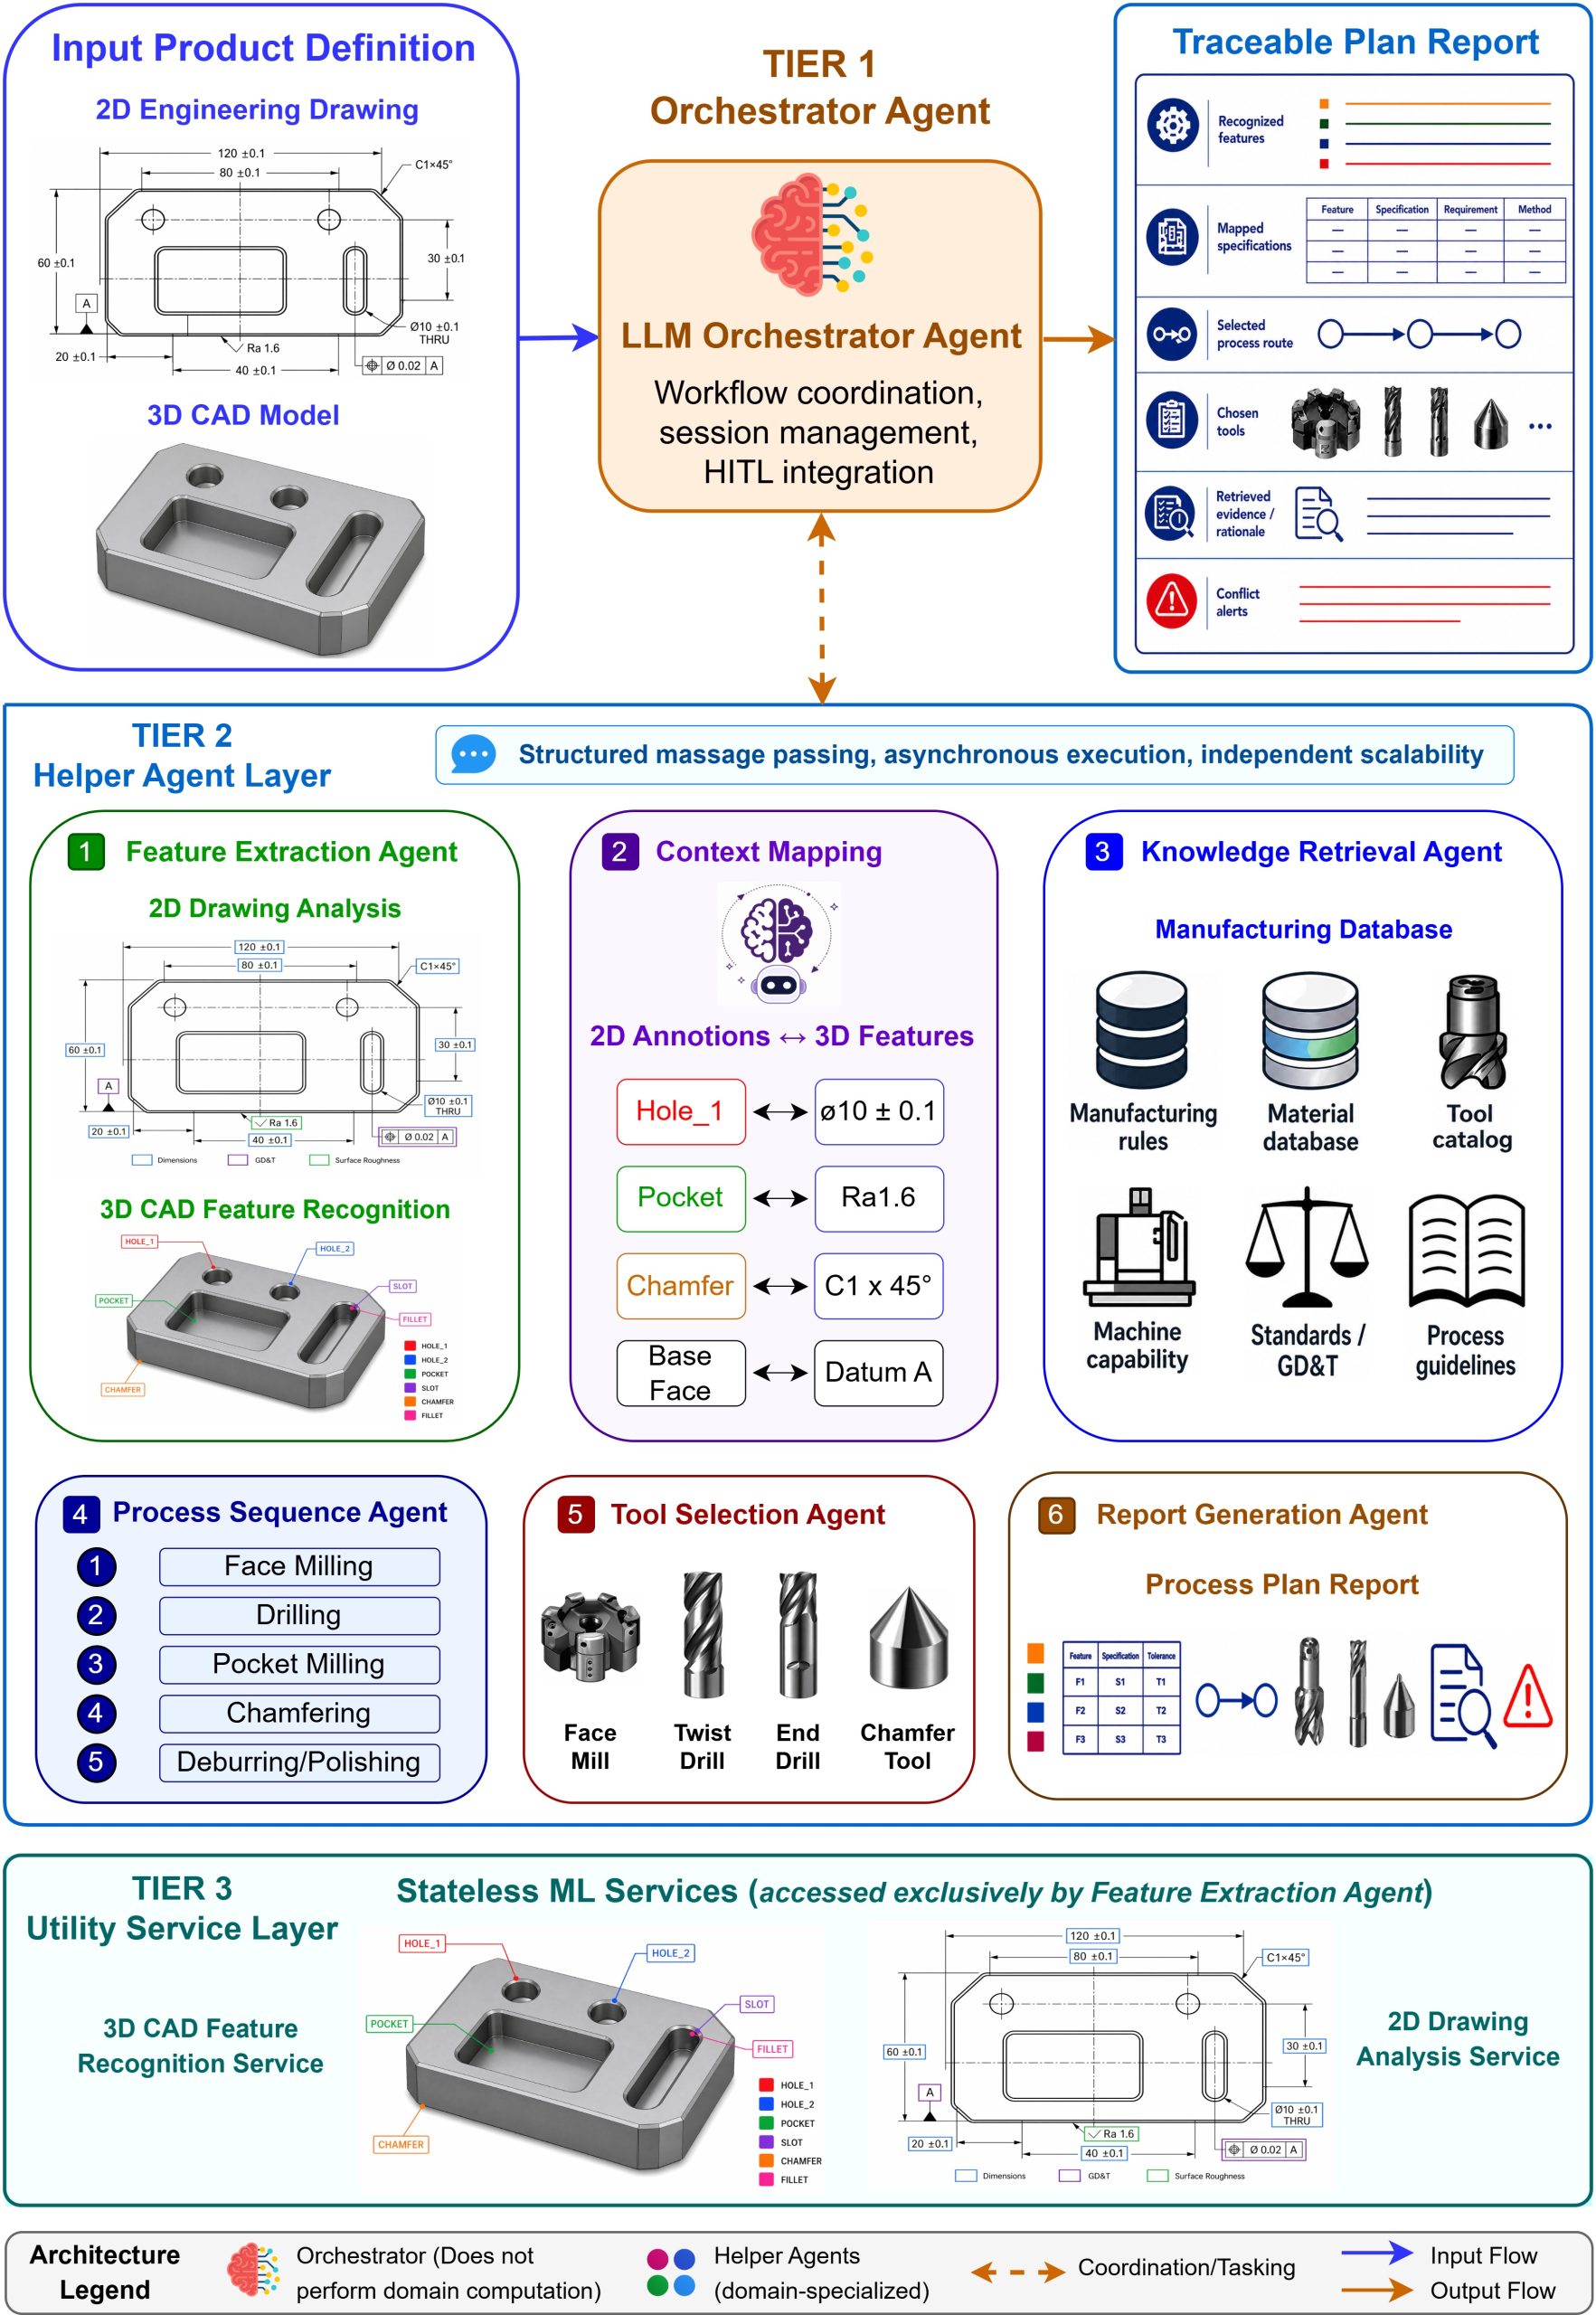
框架分为三层。第一层是 Orchestrator Agent,只负责会话管理、文件接收、任务分派、状态监控与结果汇总,并保留人工介入(HITL)接口,本身不做领域决策。第二层是六个专职智能体:特征提取、上下文融合、知识检索(KR)、工艺排序(PS)、刀具选择(TS)与报告生成。第三层是无状态的机器学习服务,承担 CAD 特征识别与图纸解析这类确定性计算。作者把这种设计称为“确定性 + 智能体”的混合架构:几何与标注的感知交给可靠模型,跨源推理与冲突消解交给大模型。
先把 3D 与 2D 对齐
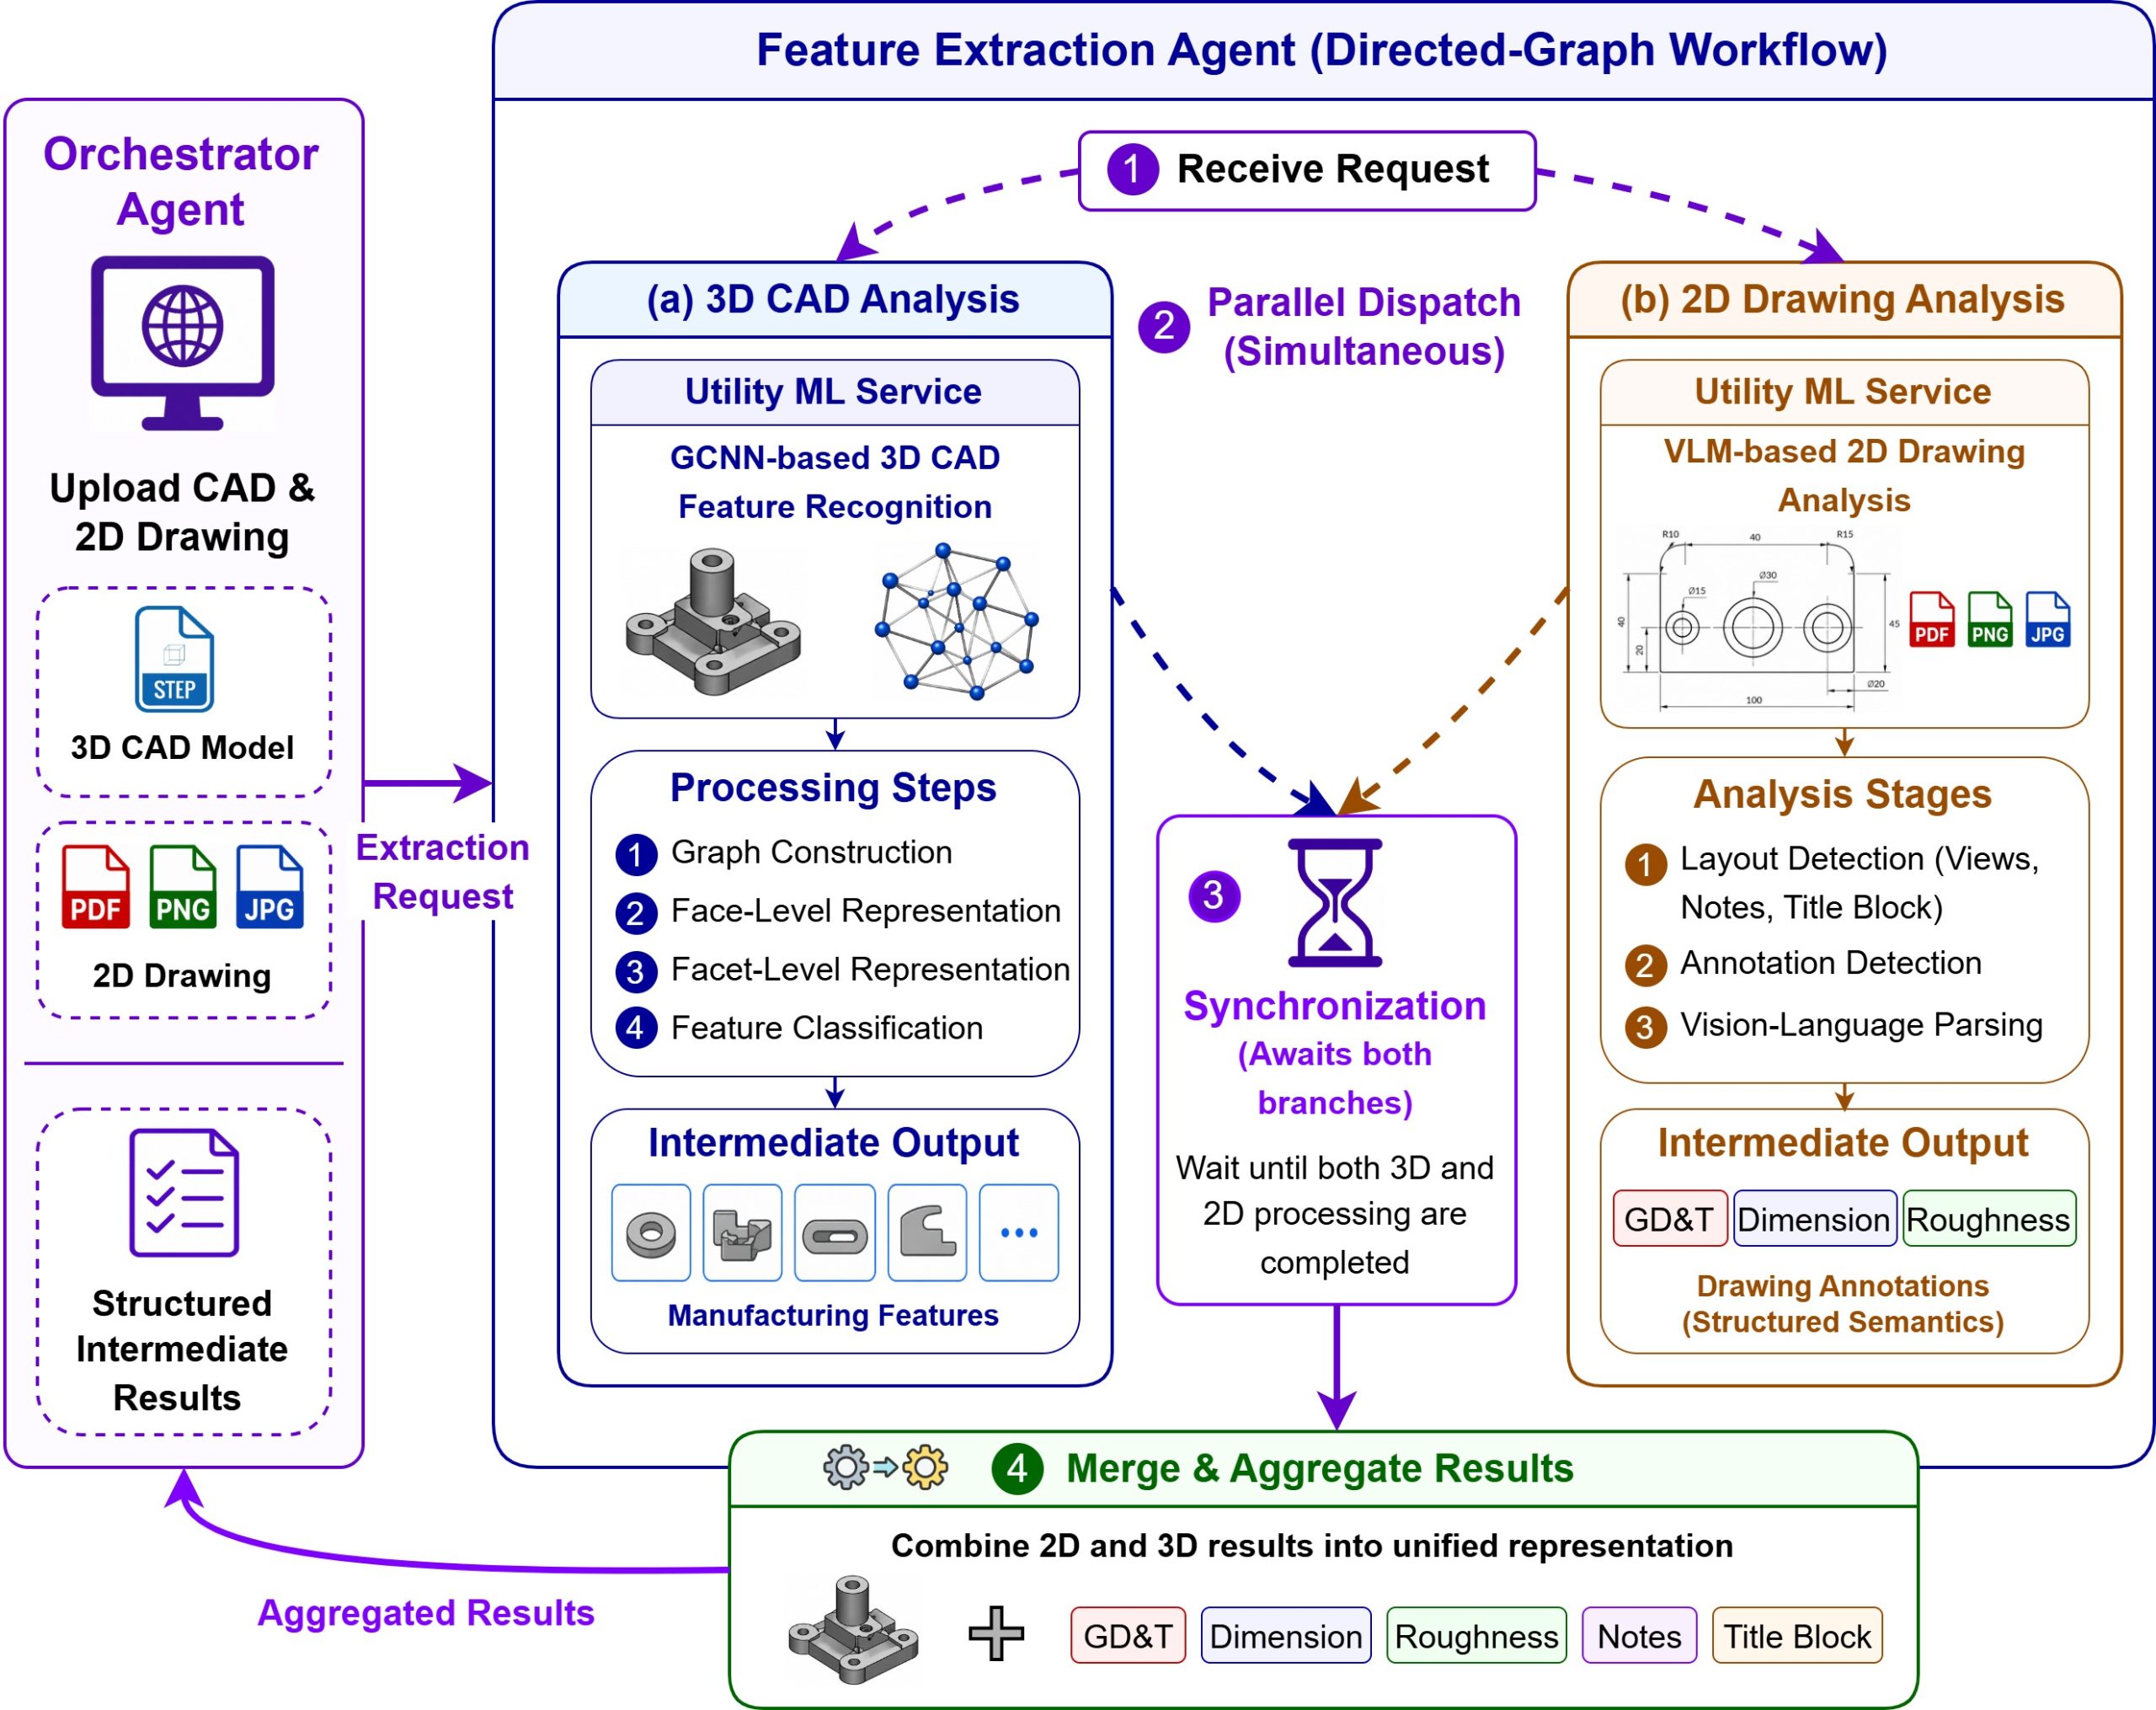
特征提取智能体并行走两条支路。三维支路把 STEP 文件转成 B-Rep 图,面为节点、邻接关系为边,并用凸、凹、其他三类邻接矩阵送入分层图卷积网络,输出孔、型腔、槽、倒角等 36 类加工特征。二维支路分三步:YOLO 类模型做版面分区,有向包围盒定位 GD&T、尺寸与粗糙度标注,再按类别模板解析成结构化字段。粗糙度标注的定位精度偏低,作者归因于训练数据类别不均衡。
上下文融合智能体是整套流程的枢纽。它把每个三维特征与对应的二维标注配对,用特征类型相容性、尺寸一致性、空间一致性三项加权打分;高置信度直接接受,模糊情况交给大模型依据语义描述判断,并为每个映射标注置信等级。作者在 20 组真实 CAD—图纸对上、共 101 条映射做过评估,其中约四成特征存在重复或阵列实例,正是最容易配错的场景。
知识检索的串行与并行之争
KR 智能体接入六类本地知识(结构化表格、文本规范、规则库等),并保留外部检索兜底;输入先经四级归一化,把口语、拼写错误映射到规范术语。它有两种 ReAct 形态:串行版在一个状态图里逐步“想—调工具—再看”,并行版拆成结构化数据、文本知识等三个子智能体同时取证。团队用 110 个案例(含 10 个冲突检测案例)做基准,结论是并行版工具召回更高、覆盖更全,串行版精确率略高、推理链更聚焦;冲突检测中最弱的一环是“裁决”,即从多个来源里选出权威值,失败主因是源访问不全,而非推理本身出错。
PS 与 TS 智能体各用 100 个案例评测,骨干模型换成 GPT-4o-mini。PS 按“用户指定—图纸指定—模板生成”三级优先出工艺路线,并用违规项与警告数计算置信度;TS 依据刀具库计算主轴转速与进给(转速由切削速度与刀径决定,进给由每齿进给、刃数与转速相乘)。结果显示并行架构成功率更稳、Token 消耗显著更低,而串行架构在工序完整性与排序一致性上更好。作者因此建议默认走并行,遇到高风险或模糊输入再切串行。最明显的短板是涂层选择:现有刀具库对“涂层—基体—材料—工序”的组合建模不足。
要点
这套框架的价值不在某个模型,而在接口设计:它把“感知”和“决策”分开,把工艺知识做成可调用的工具,把人工经验放在最高优先级。案例中一个带 M42×1.5-6g 外螺纹、中心孔与六孔法兰的零件,可以从模型和图纸一路生成工艺与刀具方案。对制造企业而言,这提示了一条现实路径——先补齐图纸与模型的结构化,再谈智能体编排。
资料来源:Design-to-Plan: A Large Language Model-Based Multi-Agent Framework for Manufacturing Process Planning from 3D CAD Models and 2D Engineering Drawings — arXiv(2026-08-25)。本文为技术要点整理/编译,非原文全文。