

工业机器人擅长重复,但真实订单要求它在“同一件事的已知变化”里保持可靠:料箱里工具的位置变了、齿轮的啮合角度变了、线缆的走向变了。VABAR 把这类任务叫可变自动化(Variational Automation),并把它当成一个介于固定自动化与通用机器人之间的独立类别来测。
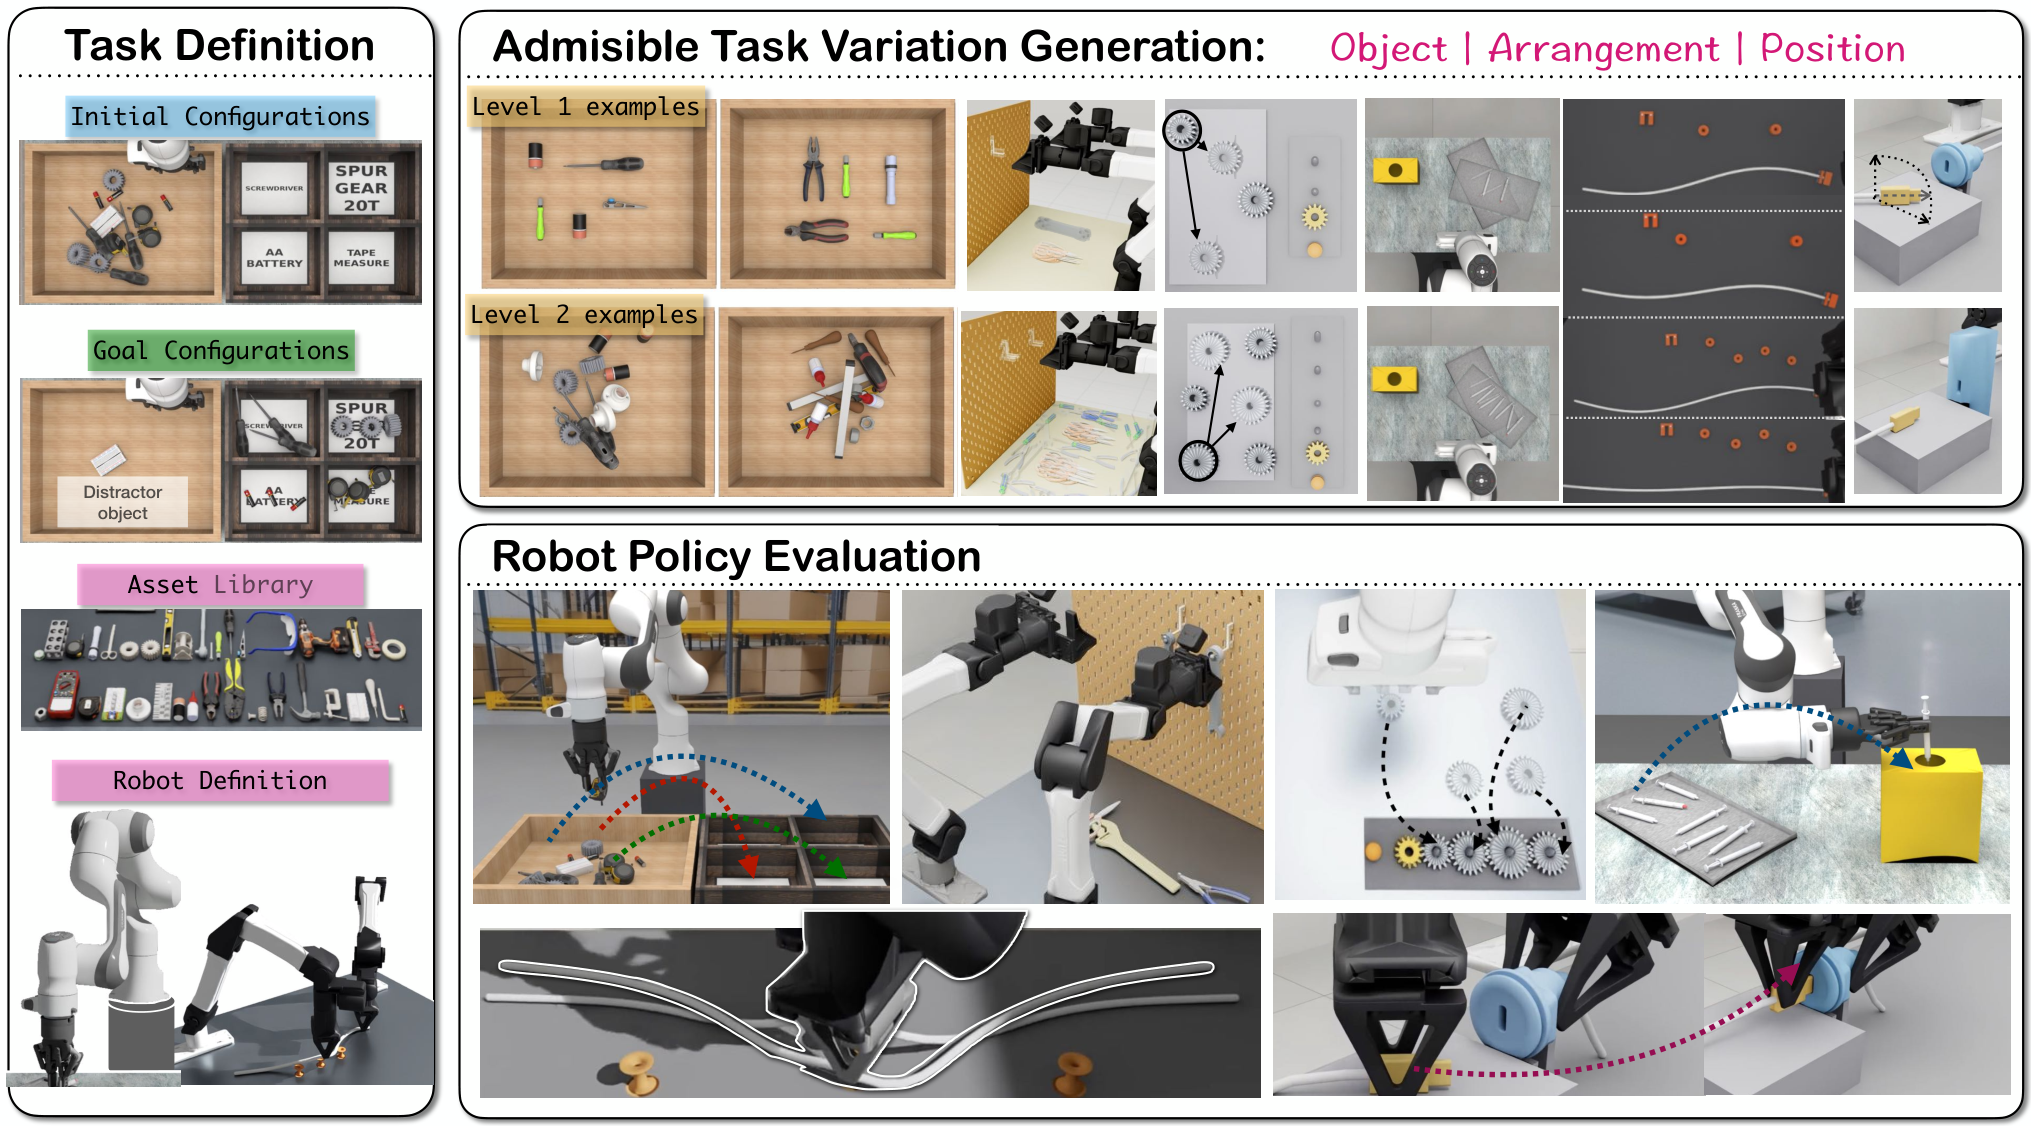
六类工位任务
VABAR 选了六个面向应用的操作任务类:工具分拣、工具挂装、齿轮啮合、注射器装盒、线缆插入、线缆布线,覆盖工业、医疗与基础设施场景。每个任务都有明确的变异轴、难度分级与成功判定,支持单臂 Franka 与双臂 YAM。它不是无约束随机场景,而是把“预期的变化分布”写进任务定义:所有实例仍是同一任务,生成的构型必须满足支撑、碰撞与几何一致性,且落在机器人工作空间内。
形式化上,一个任务类由环境坐标系、机器人与夹爪规格、可用资产集合(含物理属性与碰撞网格)、允许的物体构型空间及其分布、可测的成功条件组成;每个实例指定场景中每个物体与夹具的初始位姿。
基准本身也要有设计准则
作者先给出七条准则:与智能体机器人的相关性(能评估“构造—测试—修订”机器人程序的过程)、应用相关性(结果应能预测真实成功率、节拍与人工介入)、可复现与文档完备、受控多样性(显式变异轴与难度,而非全靠随机)、可重复(固定随机种子与统一成功判据)、计算效率、耐久性(可版本化扩展变异范围,避免很快饱和)。
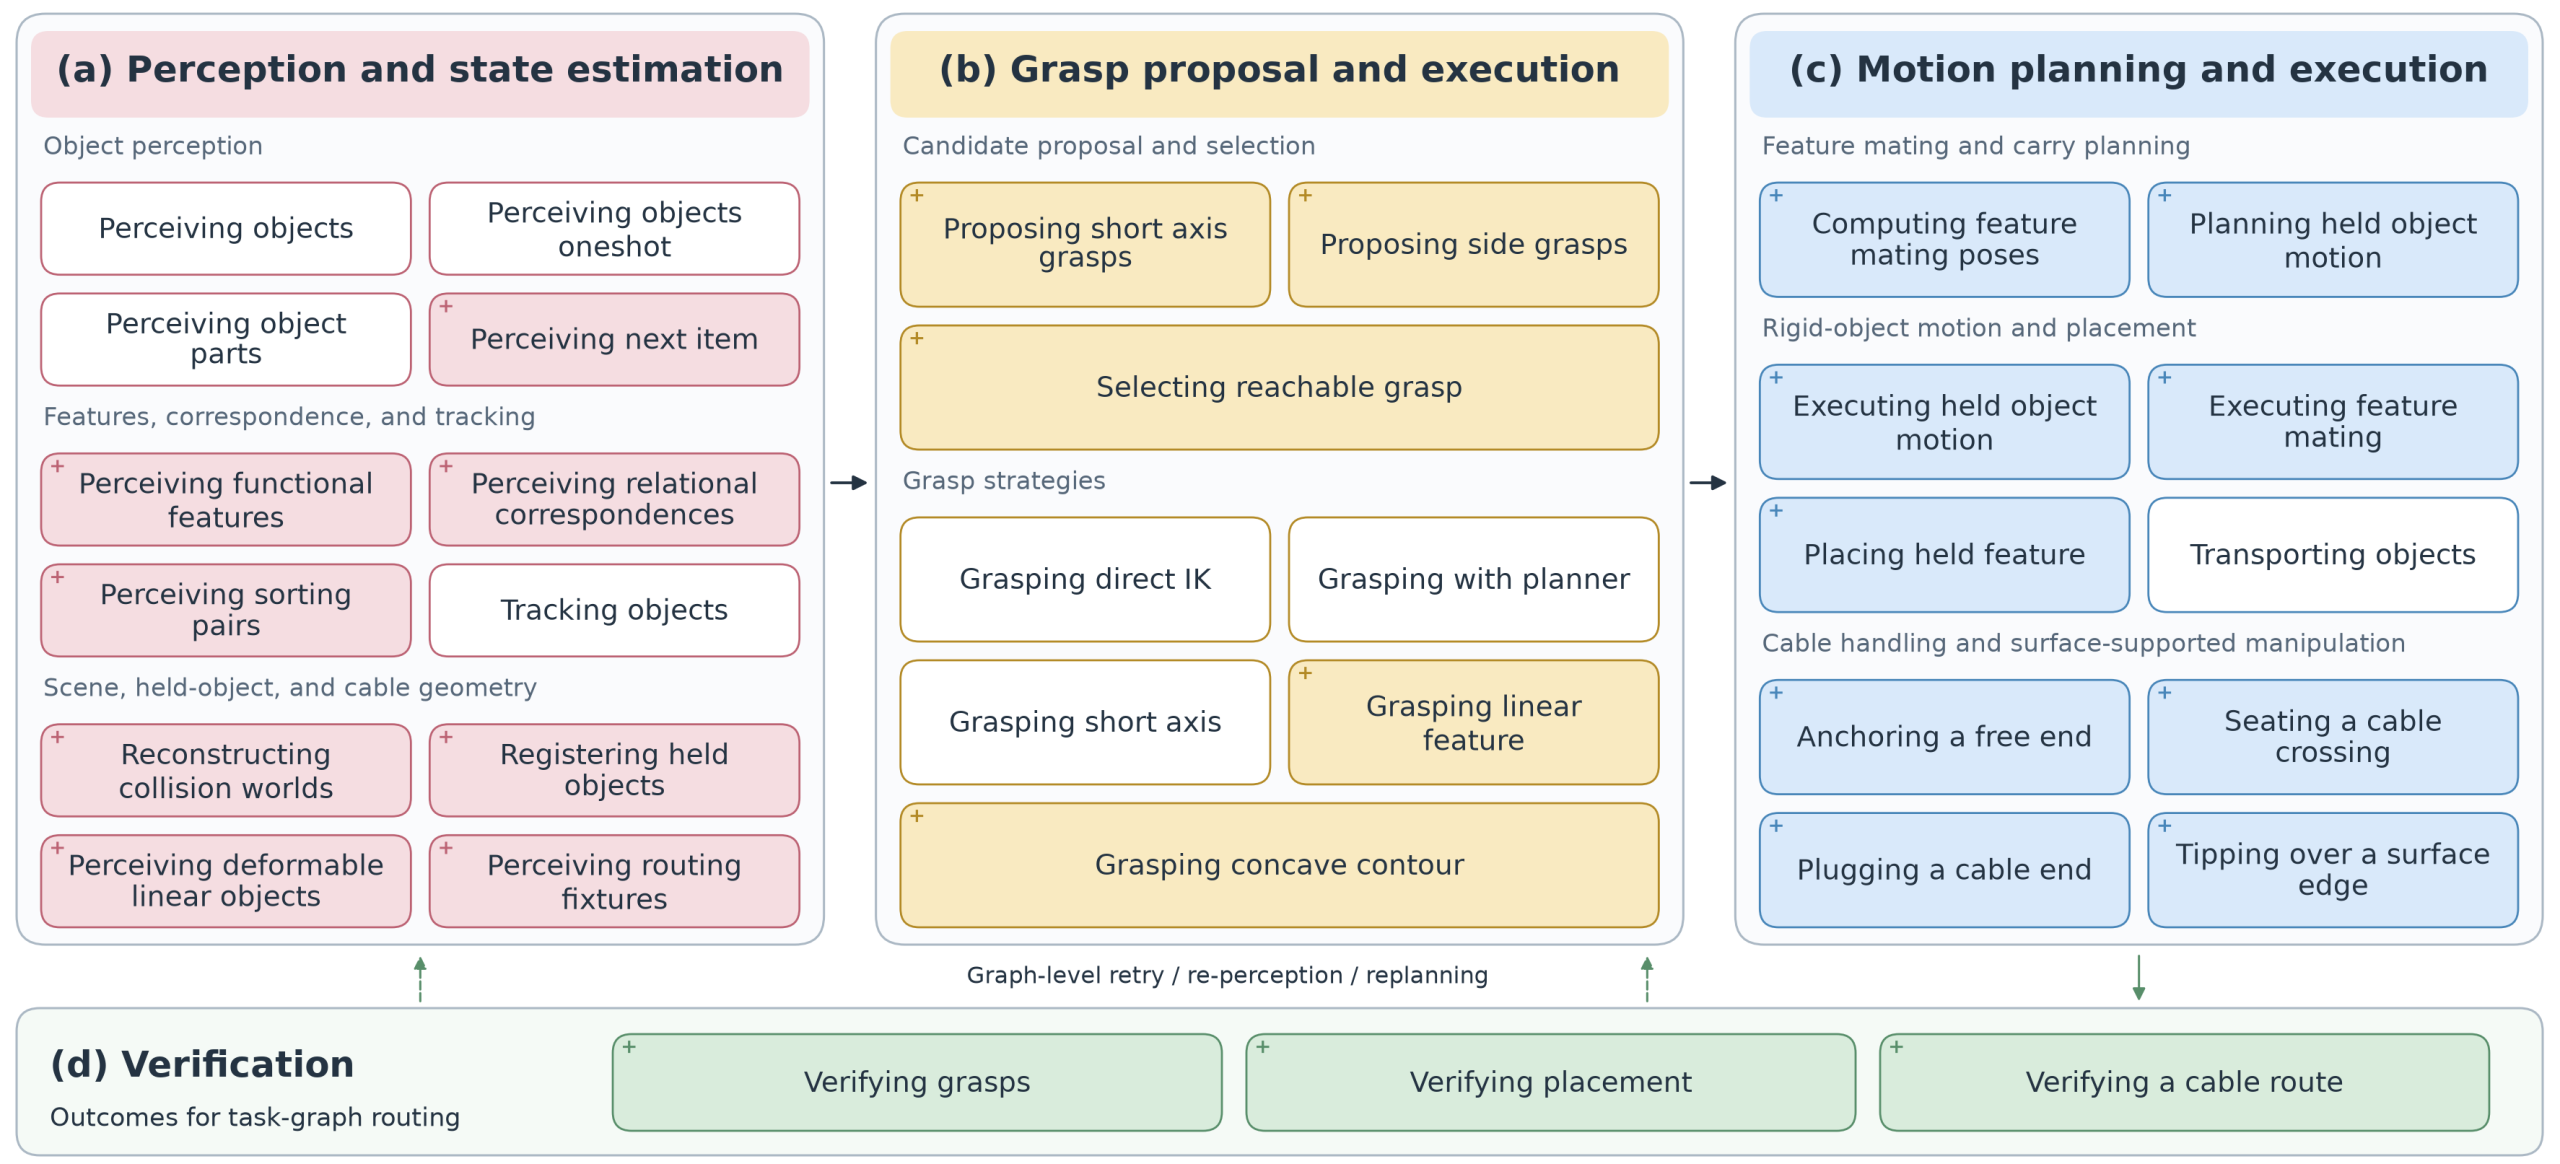
为了让编码智能体有活干,VABAR 在开源技能库 MORSL 上扩展出 33 个可复用技能,补充功能特征定位、受约束放置与可变形线缆处理;线缆类技能要估计并跟踪有序三维中心线,支持锚定、布线与端子放置。参考解由人写成计算图,跑在与智能体相同的感知、规划、执行栈上,因此人机差距只反映图的组合与参数化能力。
实现有两套:基于 Newton 物理引擎的一套,以及基于 NVIDIA Isaac Lab-Arena、可在 L40 集群上并行评测的一套;成功条件用扩展后的 BDDL 表达,把刚体与可变形物体统一到同一套规格。
基线结果说了什么
每个任务—难度组合取 30 个独立实例,报告成功率、节拍与失败来源。结果呈现一致的规律:难度上升,成功率下降、节拍上升;在精密对准与可变形物体任务(USB-C 插入、线缆布线)上退化尤其明显,而工具挂装这类离散件级任务的对象级成功率相对稳定,只是总时长随件数增长。
用同一个底层模型,GaP 在 12 个任务—难度条件中有 11 个成功率高于通用编码智能体 Claude Code:齿轮啮合一级、二级成功率分别为 70.0% 与 60.0%,而 Claude Code 一次都没成功。但 GaP 在所有条件下都低于人写计算图,说明“可靠地组合技能并正确参数化”仍是自主生成策略的主要难点。失败归因上,低变异环境下感知与抓取相当可靠,运动规划与轨迹执行是主因;场景一杂乱或物体可变形,遮挡与未建模的线缆力学让感知、抓取明显退化;精密接触任务里状态估计仍稳,失败几乎全落在插入对准。
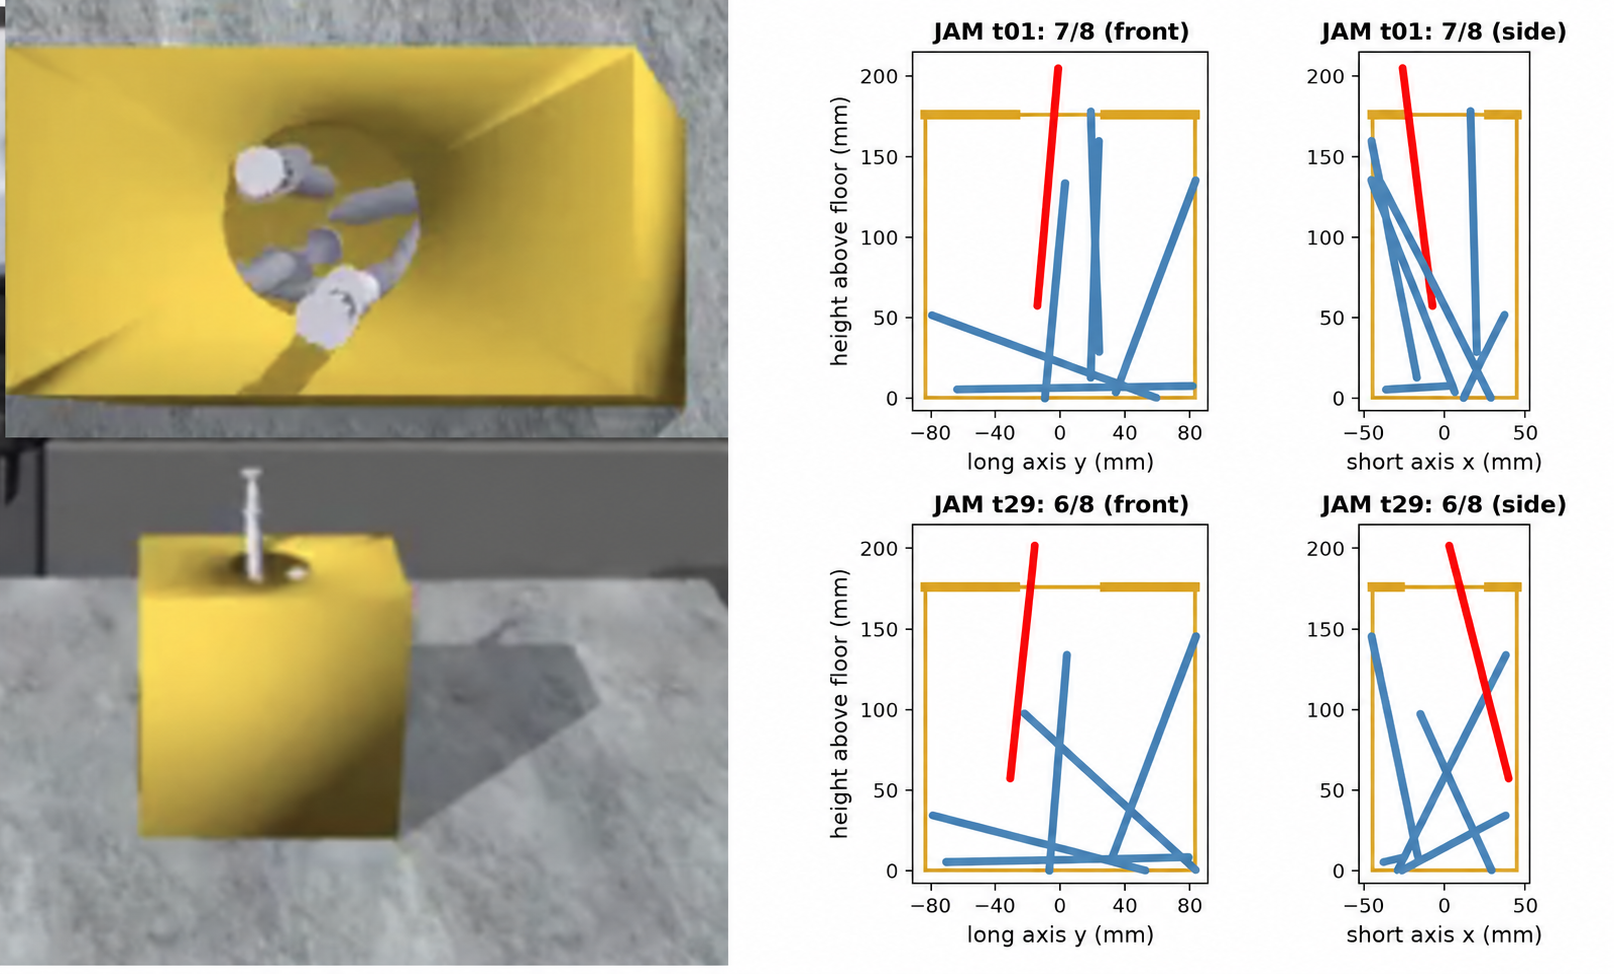
论文还给了两个注射器卡住的实例:最终验证分别记录 7/8 与 6/8 支入盒,注射器横跨盖板平面,针端在内、尾端在外。这类夹持与落入姿态的偏差不会出现在任务级“成功/失败”里,却正是现场需要复盘的东西。
另一条结论对工程有直接价值:技能复用非常广泛。末端位姿获取、基于 SAM3 的分割等核心能力被六类任务共用;工具挂装与注射器装盒虽然物体与应用不同,操作结构相似,也复用了同一批高层语义技能。这也是 VABAR 的立场:它只测外部可测的任务目标与变异分布,不规定智能体内部用什么表示、什么规划器,因此生成代码、计算图、工具调用、学习策略与混合系统可以在同一条件下比较。
资料来源:VABAR: A Variational Automation Benchmark for Agentic Robotics — arXiv(2026)。本文为技术要点整理/编译,非原文全文。