

制造工艺规划要把异构的设计信息变成可执行的加工决策:零件几何、公差、材料、刀具与工序顺序必须同时成立。传统CAPP依赖预先定义的模板,面对新几何、缺失标注或跨来源信息时容易失效;而特征识别、图纸解析、刀具选择等单点模型又各自为政,难以串成完整推理链。新加坡SIMTech与南洋理工的团队提出Design-to-Plan,用编排智能体加六个领域智能体,把3D CAD模型和2D工程图纸一路接到工艺路线。
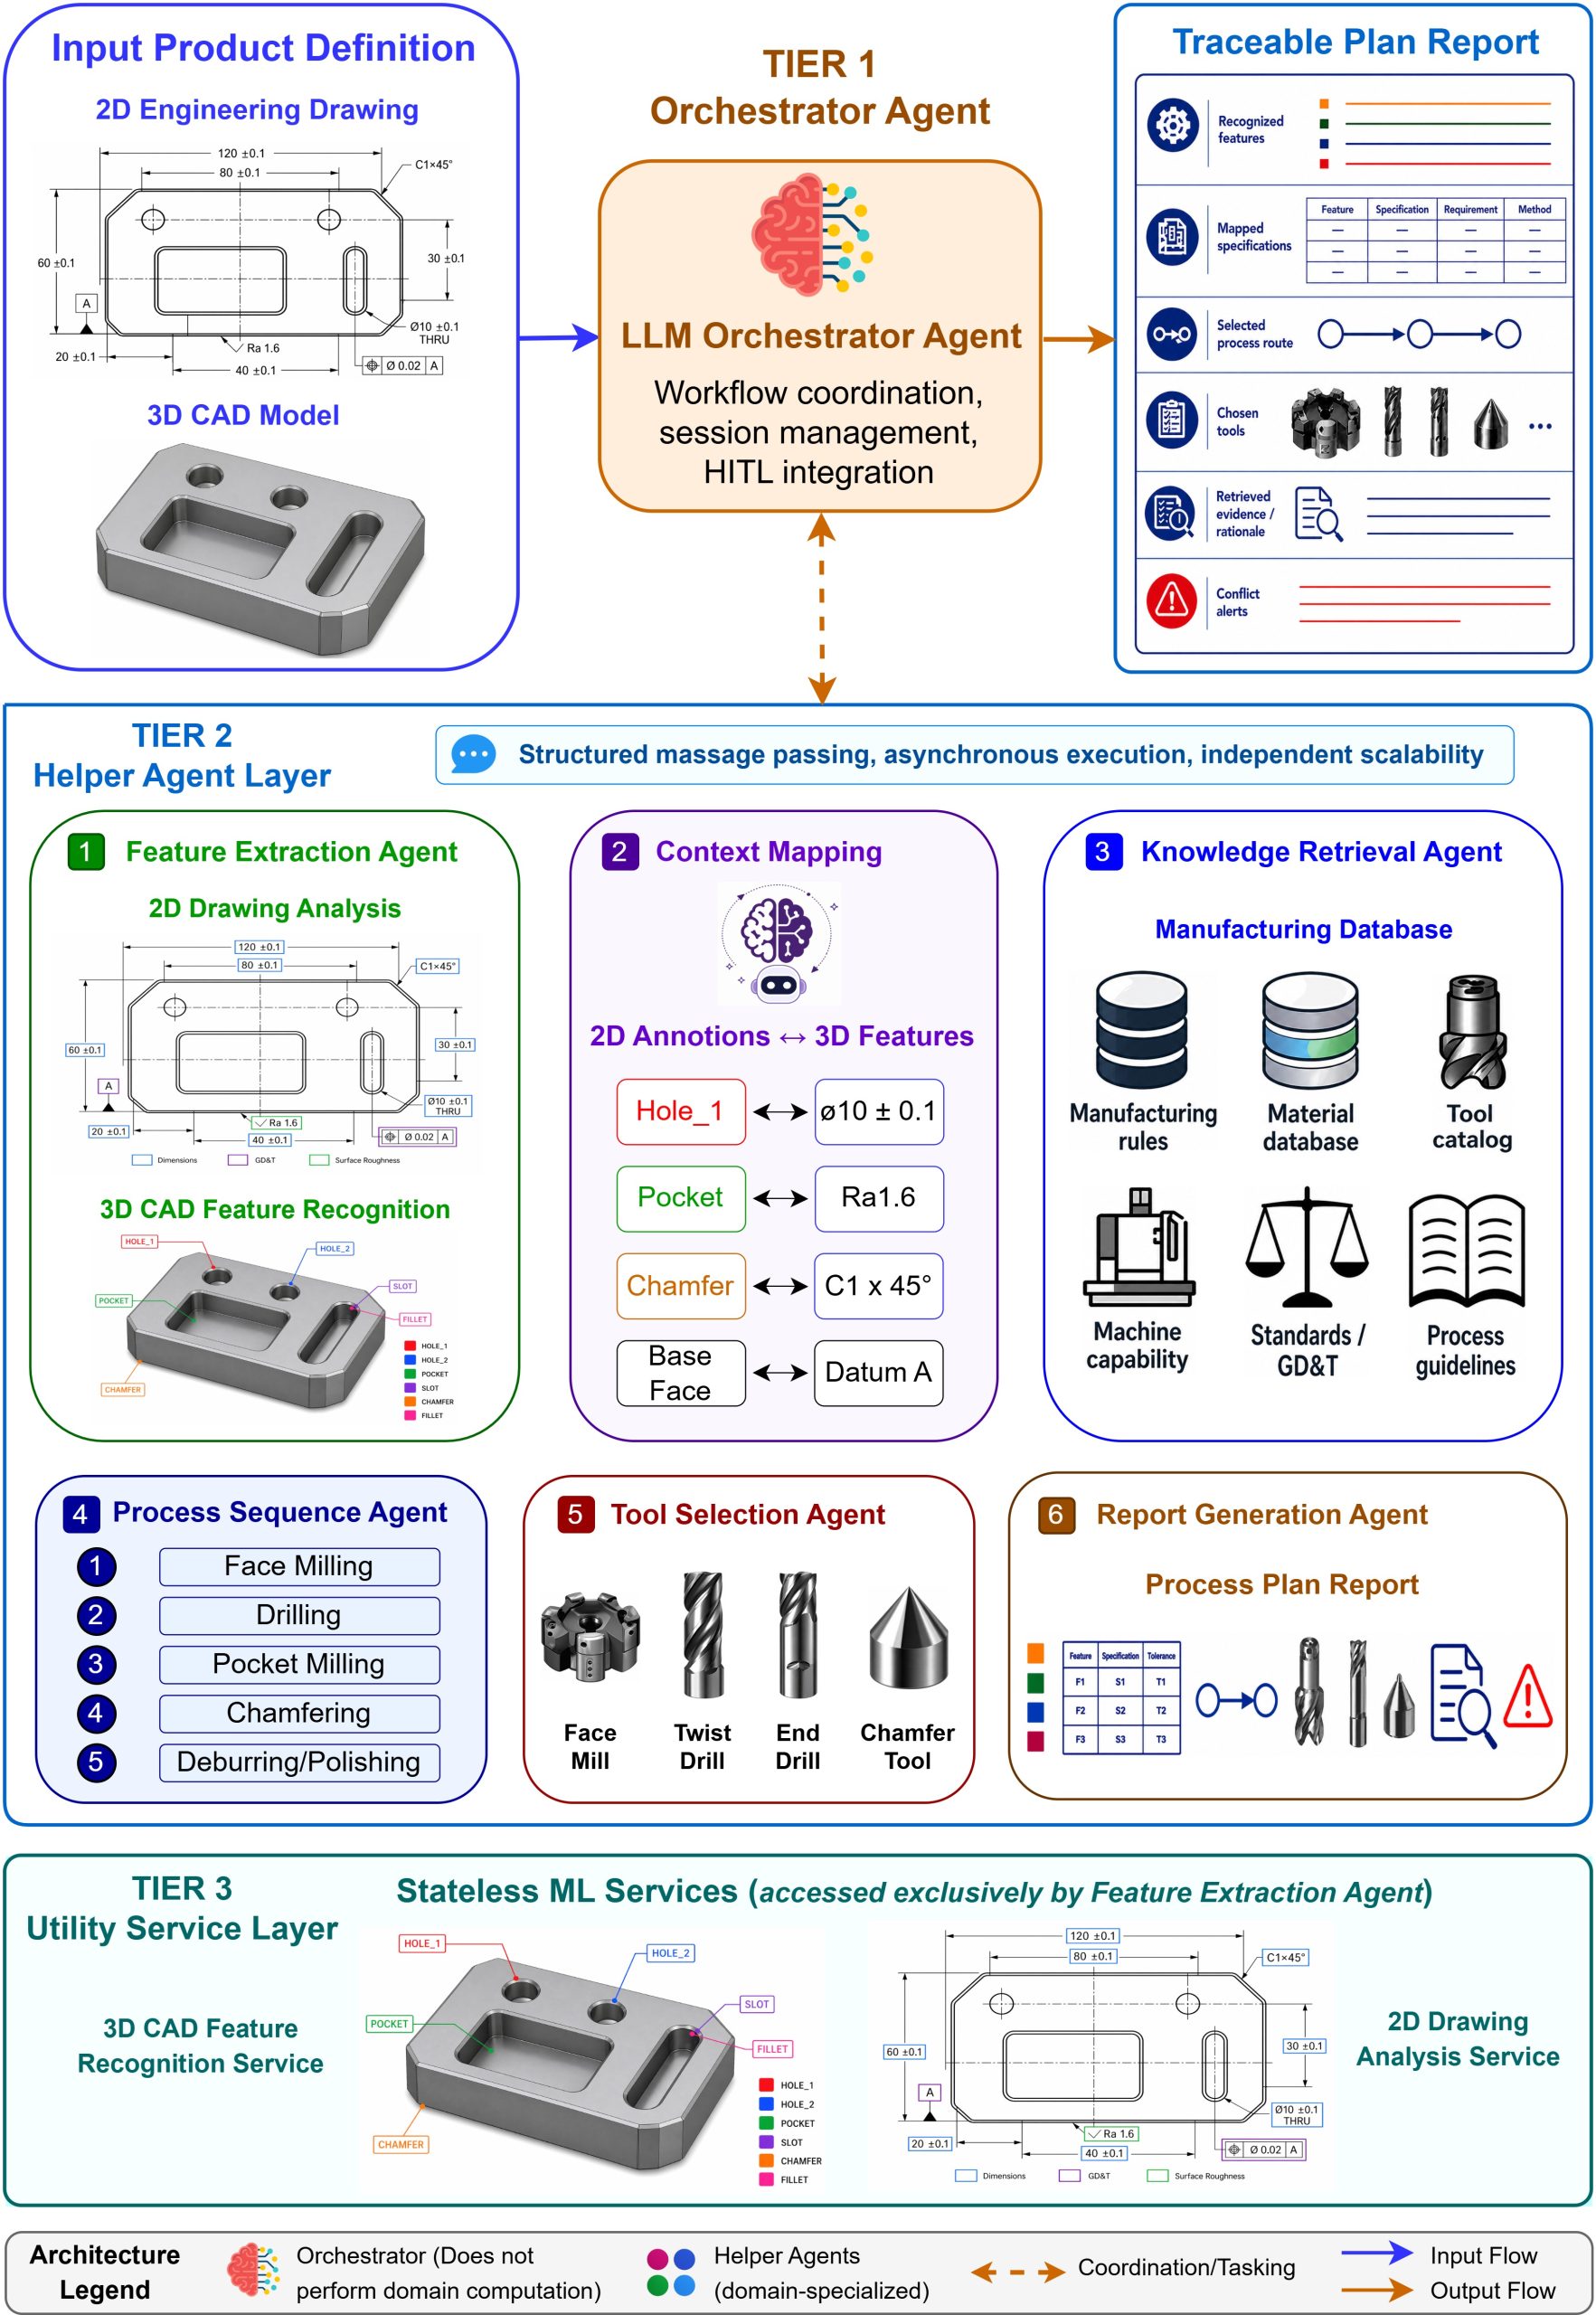
三层架构:编排、专家与无状态服务
第一层是编排智能体(Orchestrator Agent),只负责会话、任务分发、状态维护与人在回路(HITL)交互,不做领域计算。第二层是六个领域智能体:特征抽取、上下文融合、知识检索(KR)、工序排序(PS)、刀具选择(TS)与报告生成。第三层是无状态机器学习服务,只向特征抽取智能体开放,负责3D特征识别与2D图纸解析。
智能体之间用结构化消息传递,而不是固定顺序的流水线;这带来异步执行、失败重试与独立扩展的能力,也让每一步的中间结果都可追踪。
并行抽取,再把2D标注挂到3D特征上
特征抽取智能体是一个有状态的有向图工作流:收到请求后同时派出两个分支。3D分支调用基于B-Rep的分层图卷积网络(GCNN),在面与面片两级图上识别孔、型腔、槽、倒角等36类制造特征;2D分支用“版面检测—标注定位—结构化解析”三段流水线,抽取尺寸、GD&T、表面粗糙度、技术要求与标题栏。两个分支都完成后进入同步节点,只有拿到完整结果才继续。
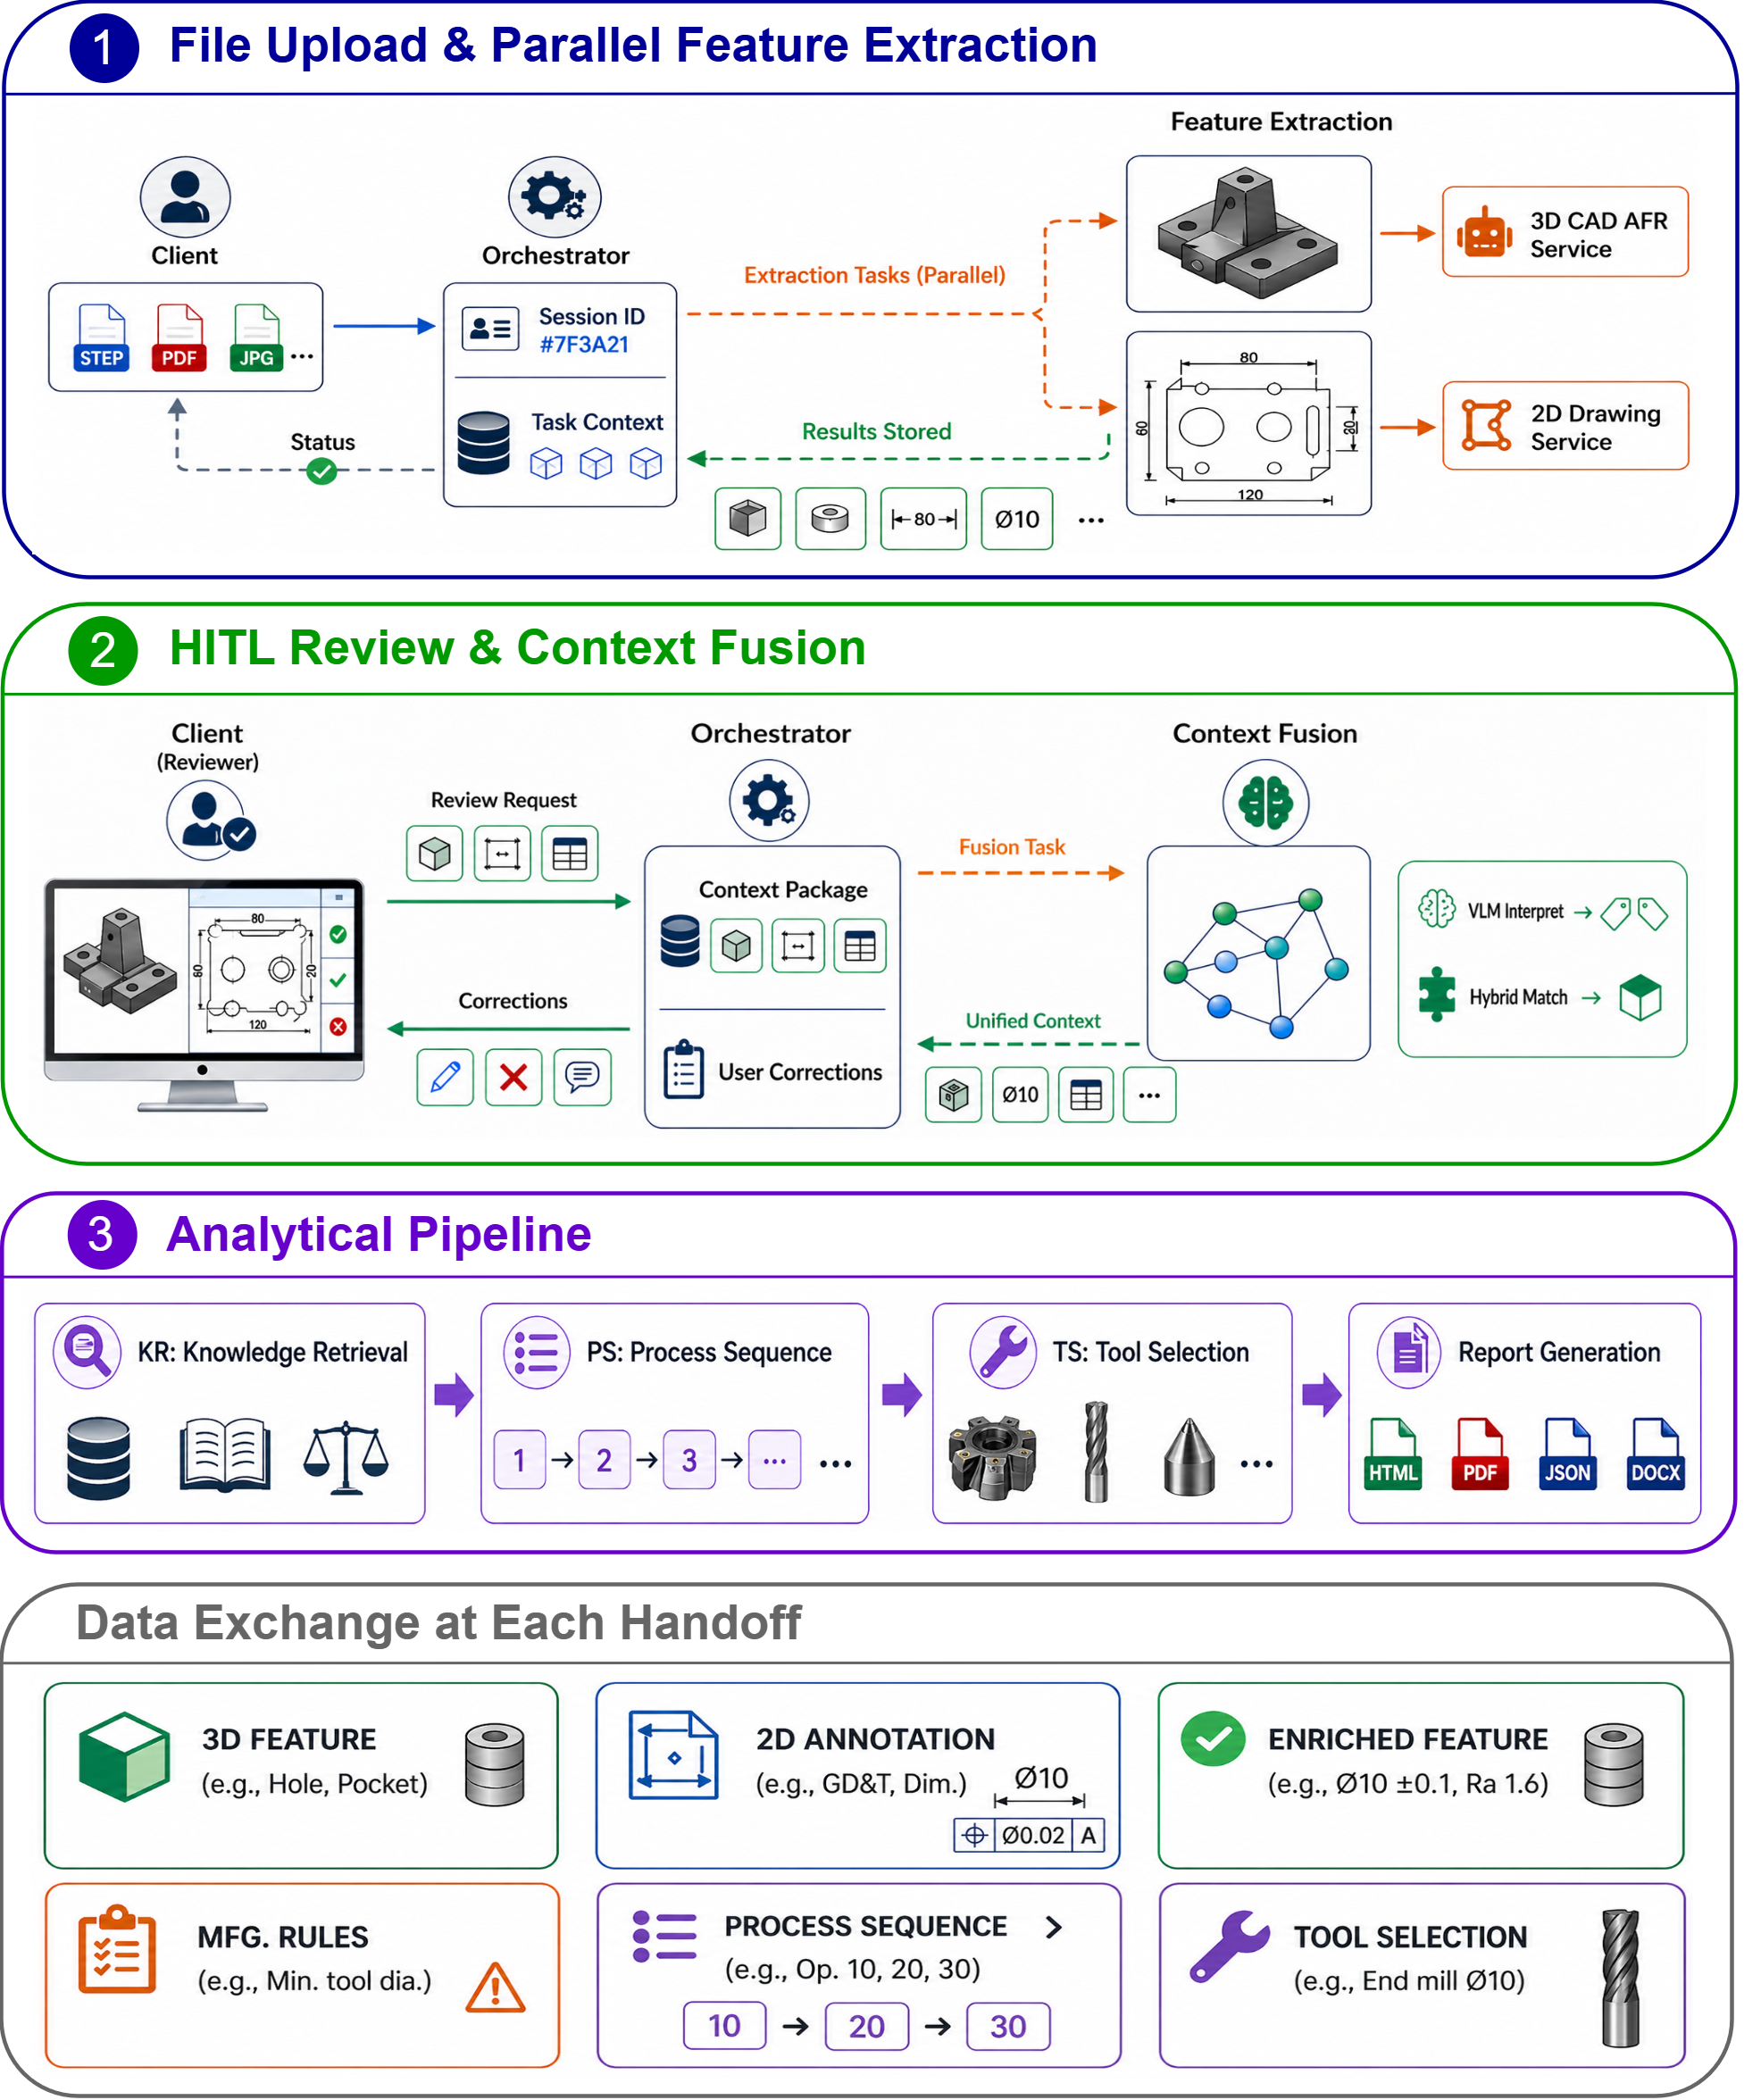
真正的难点在融合:图纸上的Ø10±0.1或Ra1.6,只有挂到具体的孔、型腔或基准面才有工艺意义。上下文融合智能体先用视觉语言模型(VLM)给标注补语义——特征类型、设计意图、空间位置,再用类型兼容、尺寸一致与空间关系做混合打分,保留多个候选而不是强行错配。人工复核可以覆盖不确定的自动关联。
串联与并联ReAct:没有单一最优解
知识检索、工序排序与刀具选择三个下游智能体都采用ReAct循环,可调用制造规则库、材料库、刀具目录与设备能力等工具。论文在同一批基准上比较了串联与并联两种组织方式:并联配置在三个智能体上都保持100%成功率,工具F1为95.9%–97.6%;串联配置则在工序顺序保真度、材料兼容性与严重度校准上更强。
成本差异同样明显:并联把长链条推理拆成聚焦的子任务,关键规划任务的Token用量下降60%–68%;知识检索因协调开销反而略高。作者因此建议混合部署——把追求可靠与成本的任务交给并联,把需要反复验证的任务留给串联。
评测与边界
实验覆盖300个端到端案例,知识检索另设110个案例(100个常规案例加10个跨源冲突案例),模型使用GPT-4o-mini。冲突来源识别准确率达到90%,但“冲突消解”仍是最弱环节——判断哪个来源权威,比发现冲突更难。刀具选择中涂层推荐也偏弱,说明刀具库对“涂层—基体—材料—工况”的组合建模不足。此外系统会系统性地多生成去毛刺、清洗、检验等辅助工序,导致与最小参考答案的重叠度偏低。
这套架构的价值不在“让大模型直接写工艺”,而在把确定性的感知服务与可推理的智能体分开:能算的交给工具,需要解释与取舍的交给模型,并让人工复核留在关键节点。
资料来源:Design-to-Plan: A Large Language Model-Based Multi-Agent Framework for Manufacturing Process Planning from 3D CAD Models and 2D Engineering Drawings — arXiv(2026-08-25)。本文为技术要点整理/编译,非原文全文。