
自由曲面航空零件的高精度加工,需要根据检测、仿真和工艺知识给出有边界的补偿量。通用大模型能写文字,却不一定能可靠执行带风险约束的多步数值流程,更难为高风险决策提供可审计的来源。MAKA(multi-agent knowledge analysis)把这件事拆成四个角色,并把人留在审批环里。
四个智能体,一条八步闭环
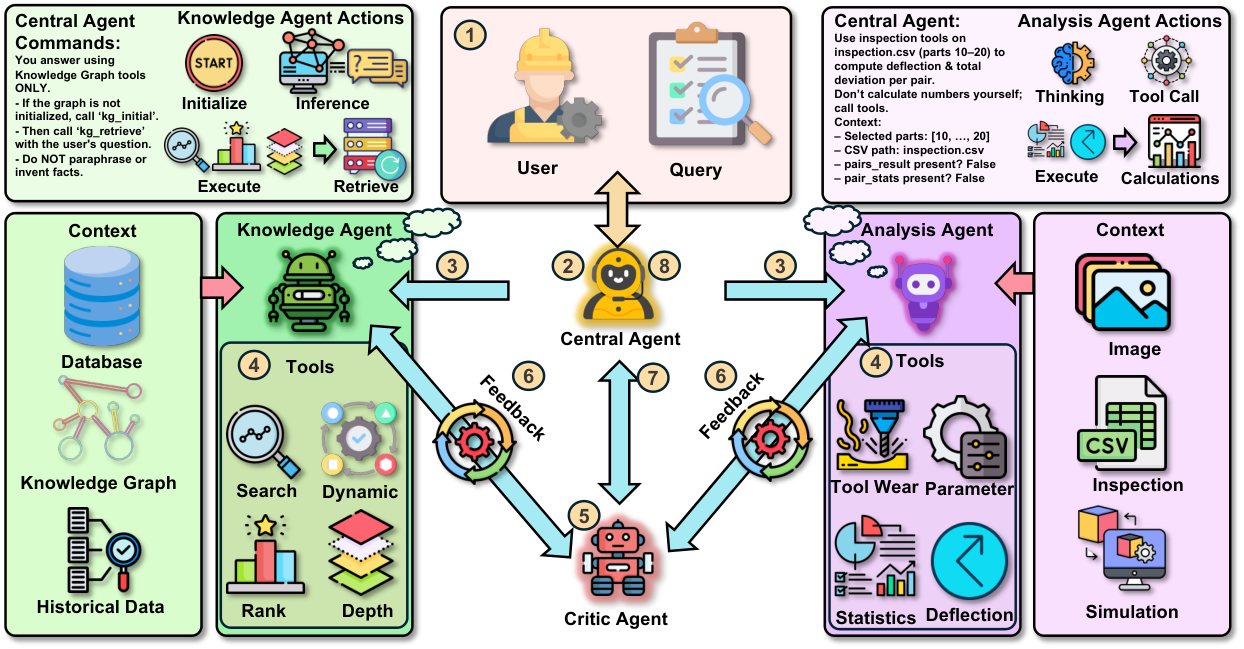
中央智能体(CA)是用户与下游的接口,理解当前制造状态——在加工零件、刀路、数据集、已有计算摘要——再制定计划并路由。它的路由器被约束为输出 JSON,包含目标智能体、规范化指令、输入引用和所需工具类别;JSON schema 校验失败时退回基于关键词和资源的确定性启发式。
分析智能体(AA)只做工具支撑的定量计算:任何非平凡数值必须由确定性工具产生,输出包含工具调用及参数、工具输出,以及把每个标量或向量指回具体工具输出标识的来源映射。知识图谱智能体(KGA)在实体、类型化关系和带标签边的图上检索证据,返回结构化答案和支撑每条主张的三元组标识。批评者(CRA)检查逻辑连贯、物理合理、安全边界和来源完整性;不通过就发回定向修改,证据不足则升级给人。
整个循环是:自然语言查询→状态理解→路由→工具计算或图谱检索→候选输出→批评者校验→修改或升级→人工复核后再进 CAM。这里的原则是“认知可以概率化,执行必须受约束”。
叶片试验台与知识图谱
案例在 CCAT 制造 Ti-6Al-4V 转子叶片:直径 1.25 英寸的钛棒,加工成 3 英寸长叶片,用 Siemens NX CAM 生成基线刀路,在四轴 Trak VMC10si 上经十道工序完成;共制造并测量 16 片叶片,用 GOM ATOS ScanBox 扫描,30 个检测点按 i 与 i+15 配对,比较压力面与吸力面。
偏差被分解为切削引起的工件变形、机床路径跟踪误差、跨零件系统性漂移,以及一个残差项。前两者来自 ThirdWave 仿真和 Run MyVirtual Machine 的虚拟加工,漂移由多片检测数据推断,残差吸收未建模效应,避免把解释不了的结构硬塞进某一项。分析工具包括 rb_compute_pathing_dev、rb_compute_surface_dev、rb_compute_wear_drift、rb_compute_process_variability 和 rb_compute_residual_systematic。
知识图谱由 Ti-6Al-4V 加工技术文档构建,覆盖切削温度、表面粗糙度、刀具磨损、冷却液和薄壁叶片变形控制;用本地部署的 gpt-oss-120b 自动抽取,最终得到 2701 个三元组、3401 个实体和 1151 种关系类型。
数字说明了什么
在工具链变长时,MAKA 的编排优势才明显:单步调用各方法都不差,但两步依赖和三级以上调用中,单模型基线更容易出现顺序错误、参数无效或中间状态丢失。
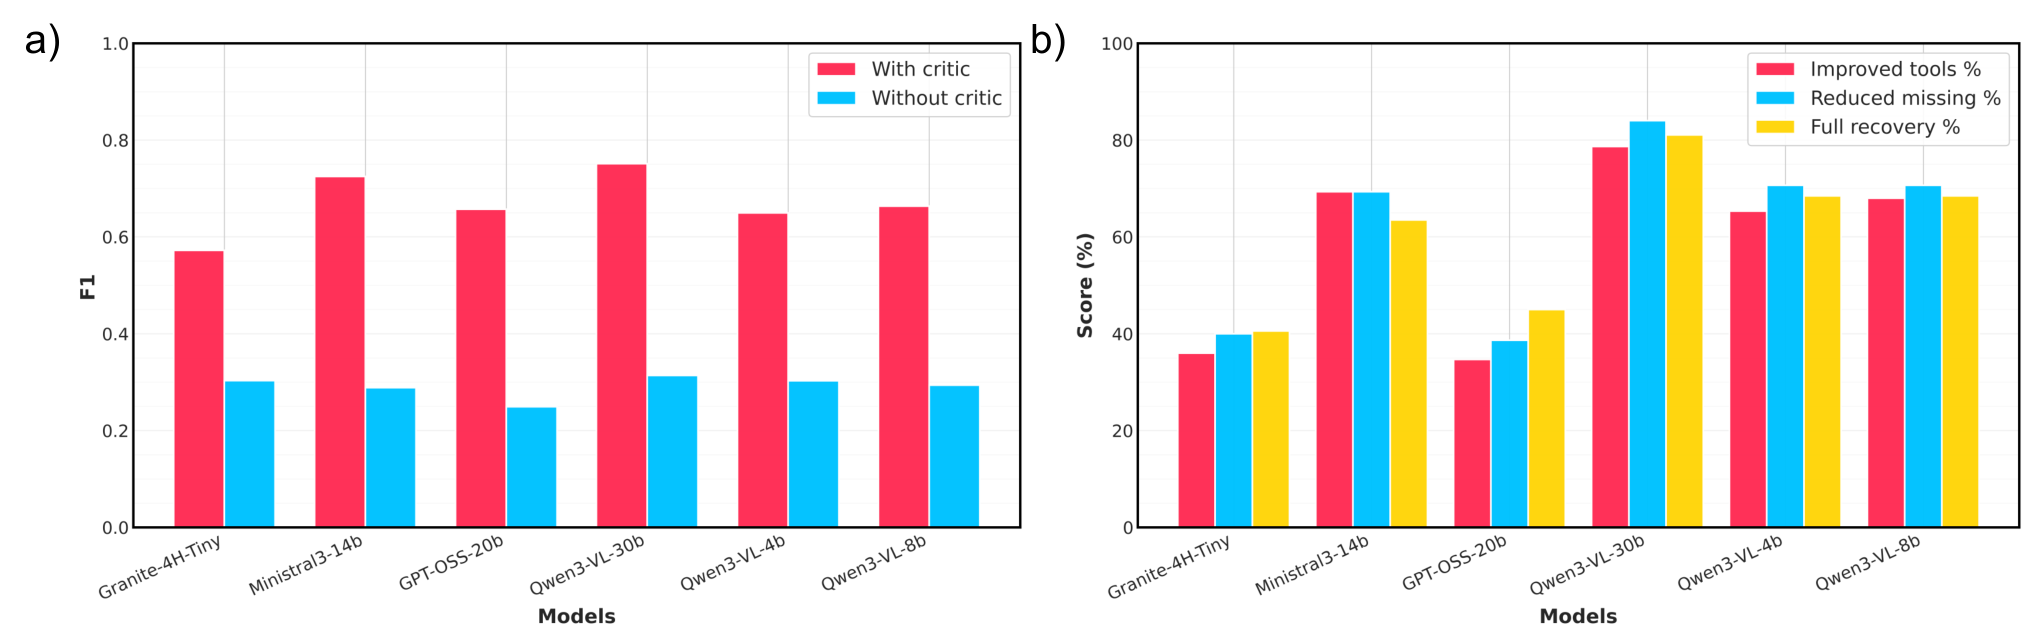
批评者模块的消融最直接:在故意削掉部分工具提示的退化条件下,无批评者的 F1 停留在 0.2492–0.3137,有批评者升到 0.5722–0.7511,跨模型平均从 0.2919 提高到 0.6697;平均 61.19% 的退化试验被完全修复。
知识图谱带来的增益是稳定的,但不是免费的:开放问答平均分从 0.3462 升到 0.4736,单选题准确率从 0.4733 升到 0.5733,平均每题耗时从 0.73 秒增到 2.65 秒。参数知识本来较强的模型,增益更小。
端到端案例里,仿真给出物理敏感性地图,检测给出真实误差拓扑,漂移和波动给出置信与风险包络;三者合成后才是分阶段补偿方案,并且先在数字孪生里验证,再下车间。论文没有声称仿真能逐点复现扫描值,而是强调方向性一致和可审计。
可借鉴的三点
第一,把“算”和“说”分开:数值只由工具产生,模型负责组织和解释。第二,知识图谱不是装饰,它要给约束和最佳实践提供证据标识。第三,批评者不是再问一遍模型,而是按物理、安全和来源三类硬条件检查,失败就定向修复或交给人。对高风险制造决策,这比追求一次生成正确更重要。
资料来源:Physics-Grounded Multi-Agent Architecture for Traceable, Risk-Aware Human–AI Decision Support in Manufacturing — arXiv(2026)。本文为技术要点整理/编译,非原文全文。