
柔性作业车间调度优化是数字化制造科学的重要研究课题。机器故障、订单变更等异常扰动的随机发生会打乱原有生产计划,造成资源配置不合理、订单交付延期与生产成本上升。近年来,分布式多智能体调度方法被认为是提高制造系统扰动响应速度、降低不确定扰动负面影响的有效途径之一。本文基于《西南交通大学学报》刊发的研究,介绍元模型驱动的柔性作业车间具身智能体建模方法及其多智能协同调度系统的构建与效果。
柔性作业车间具身调度智能体元模型
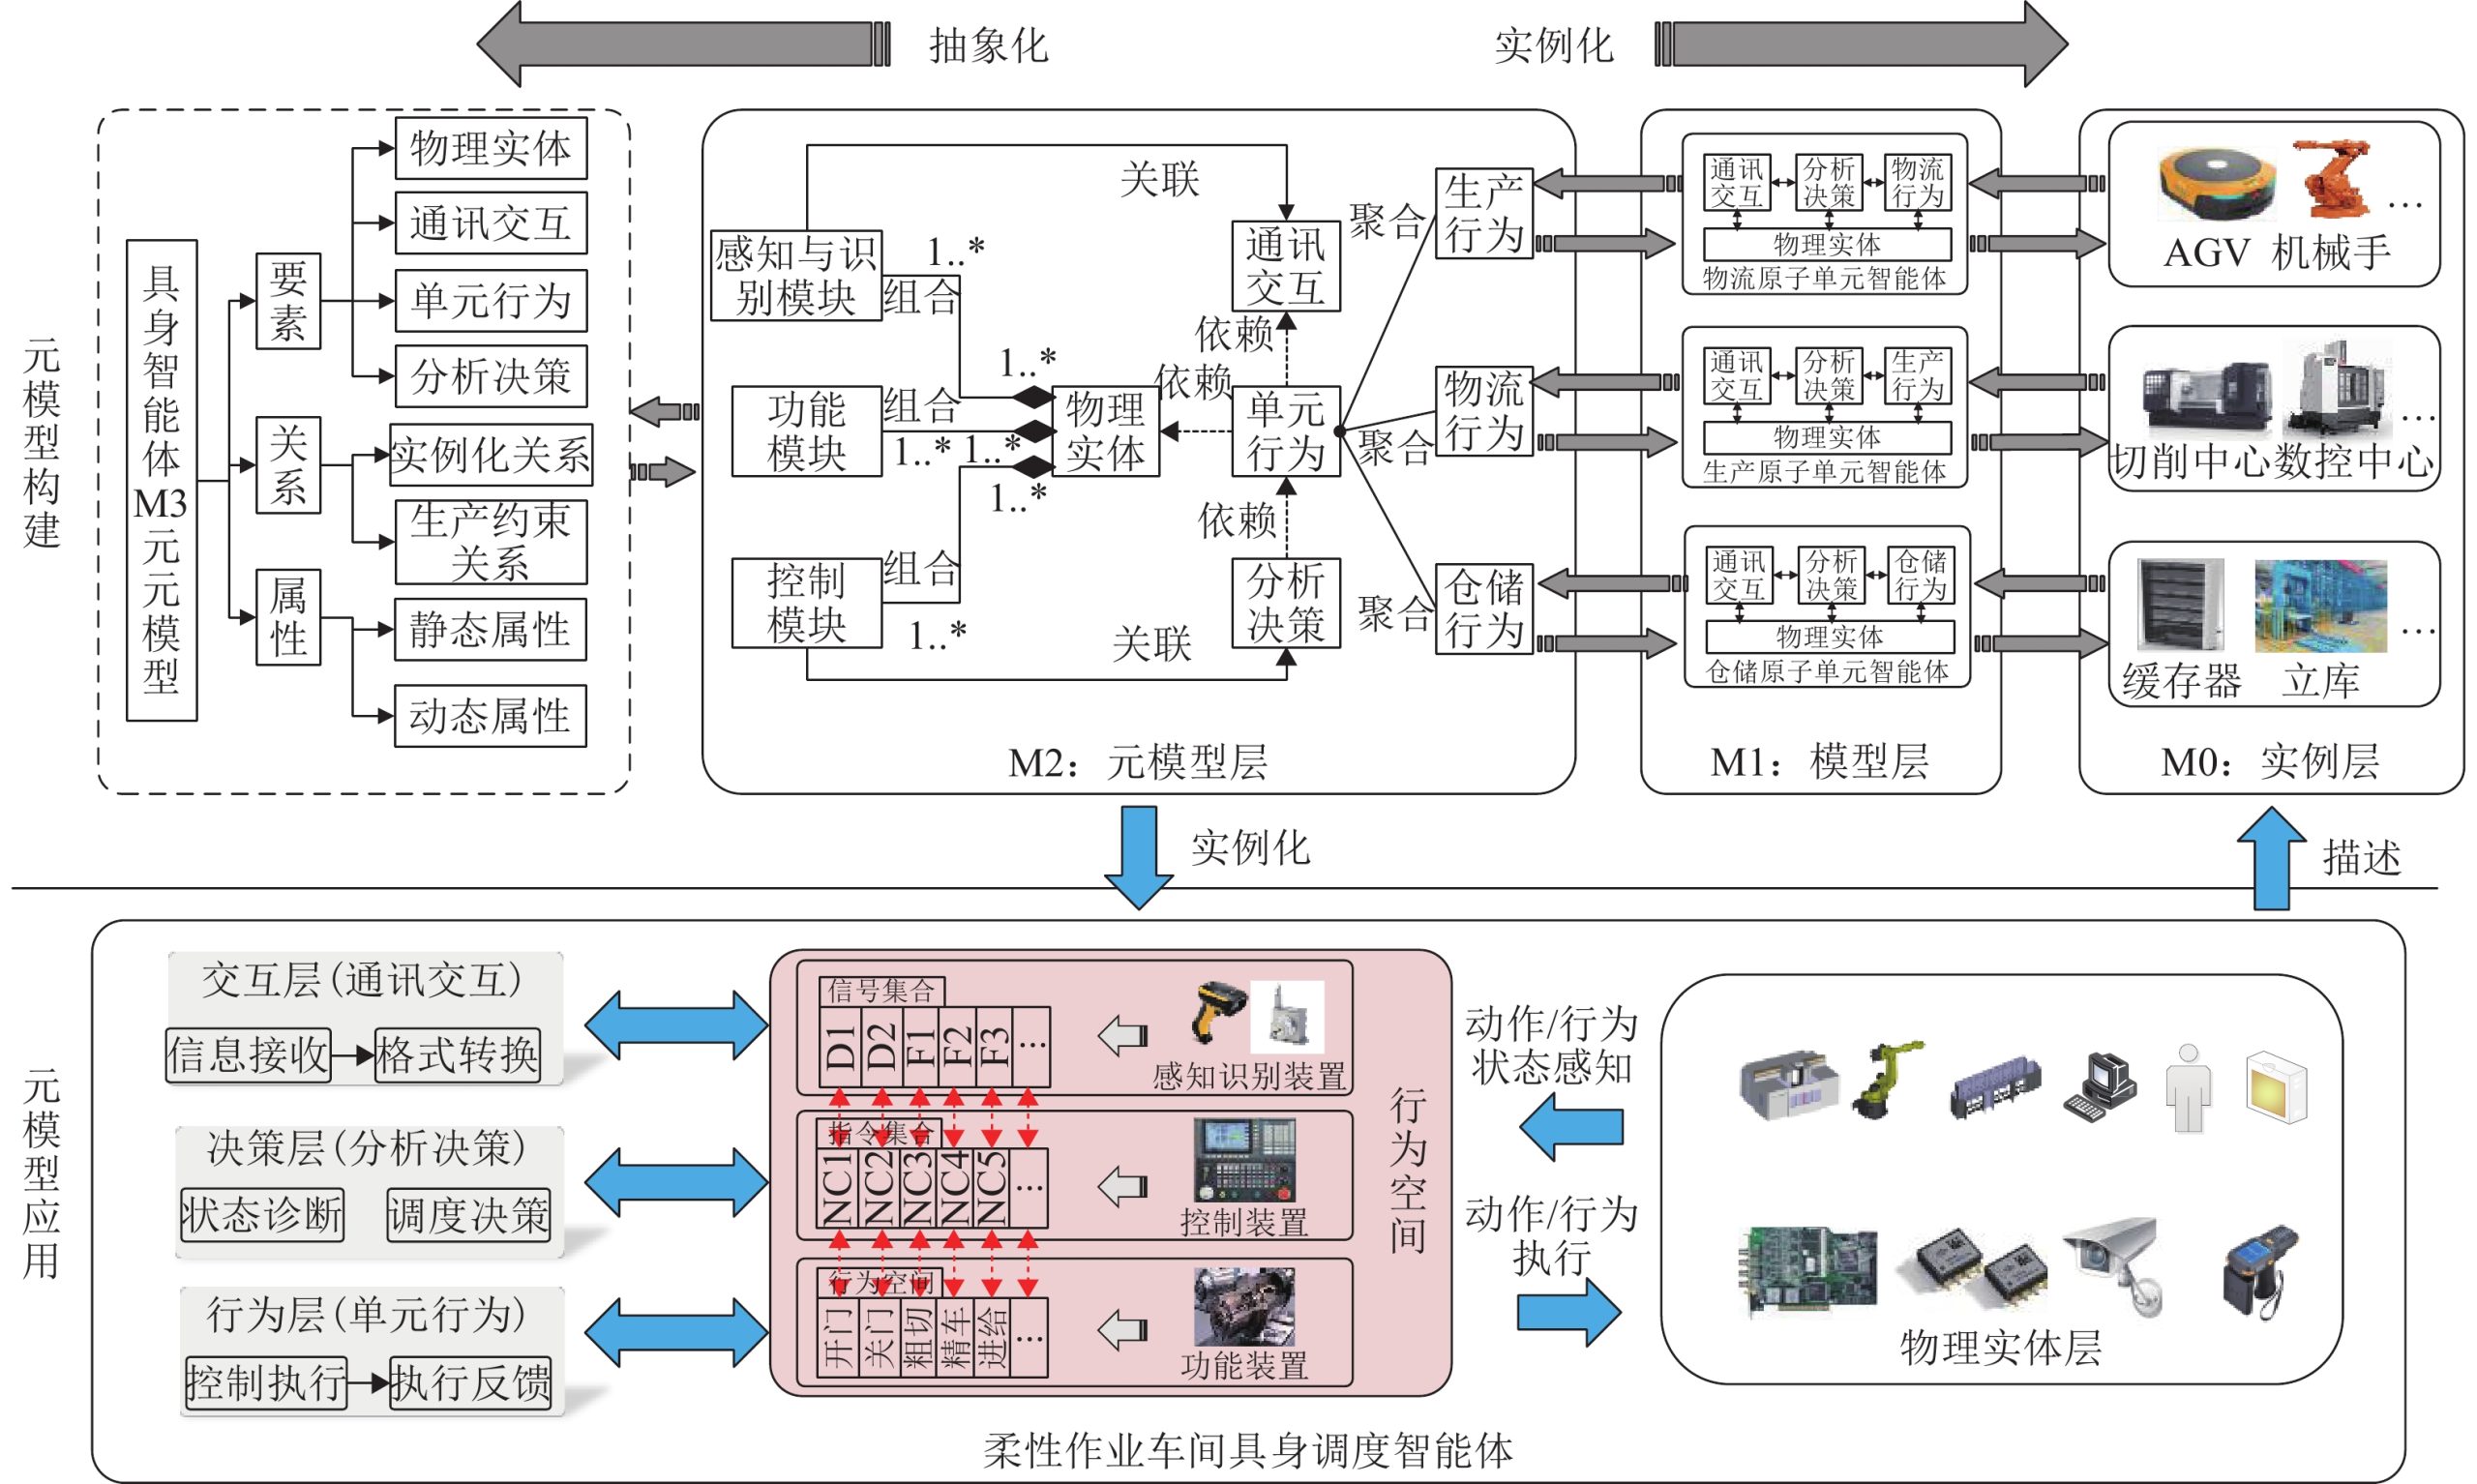
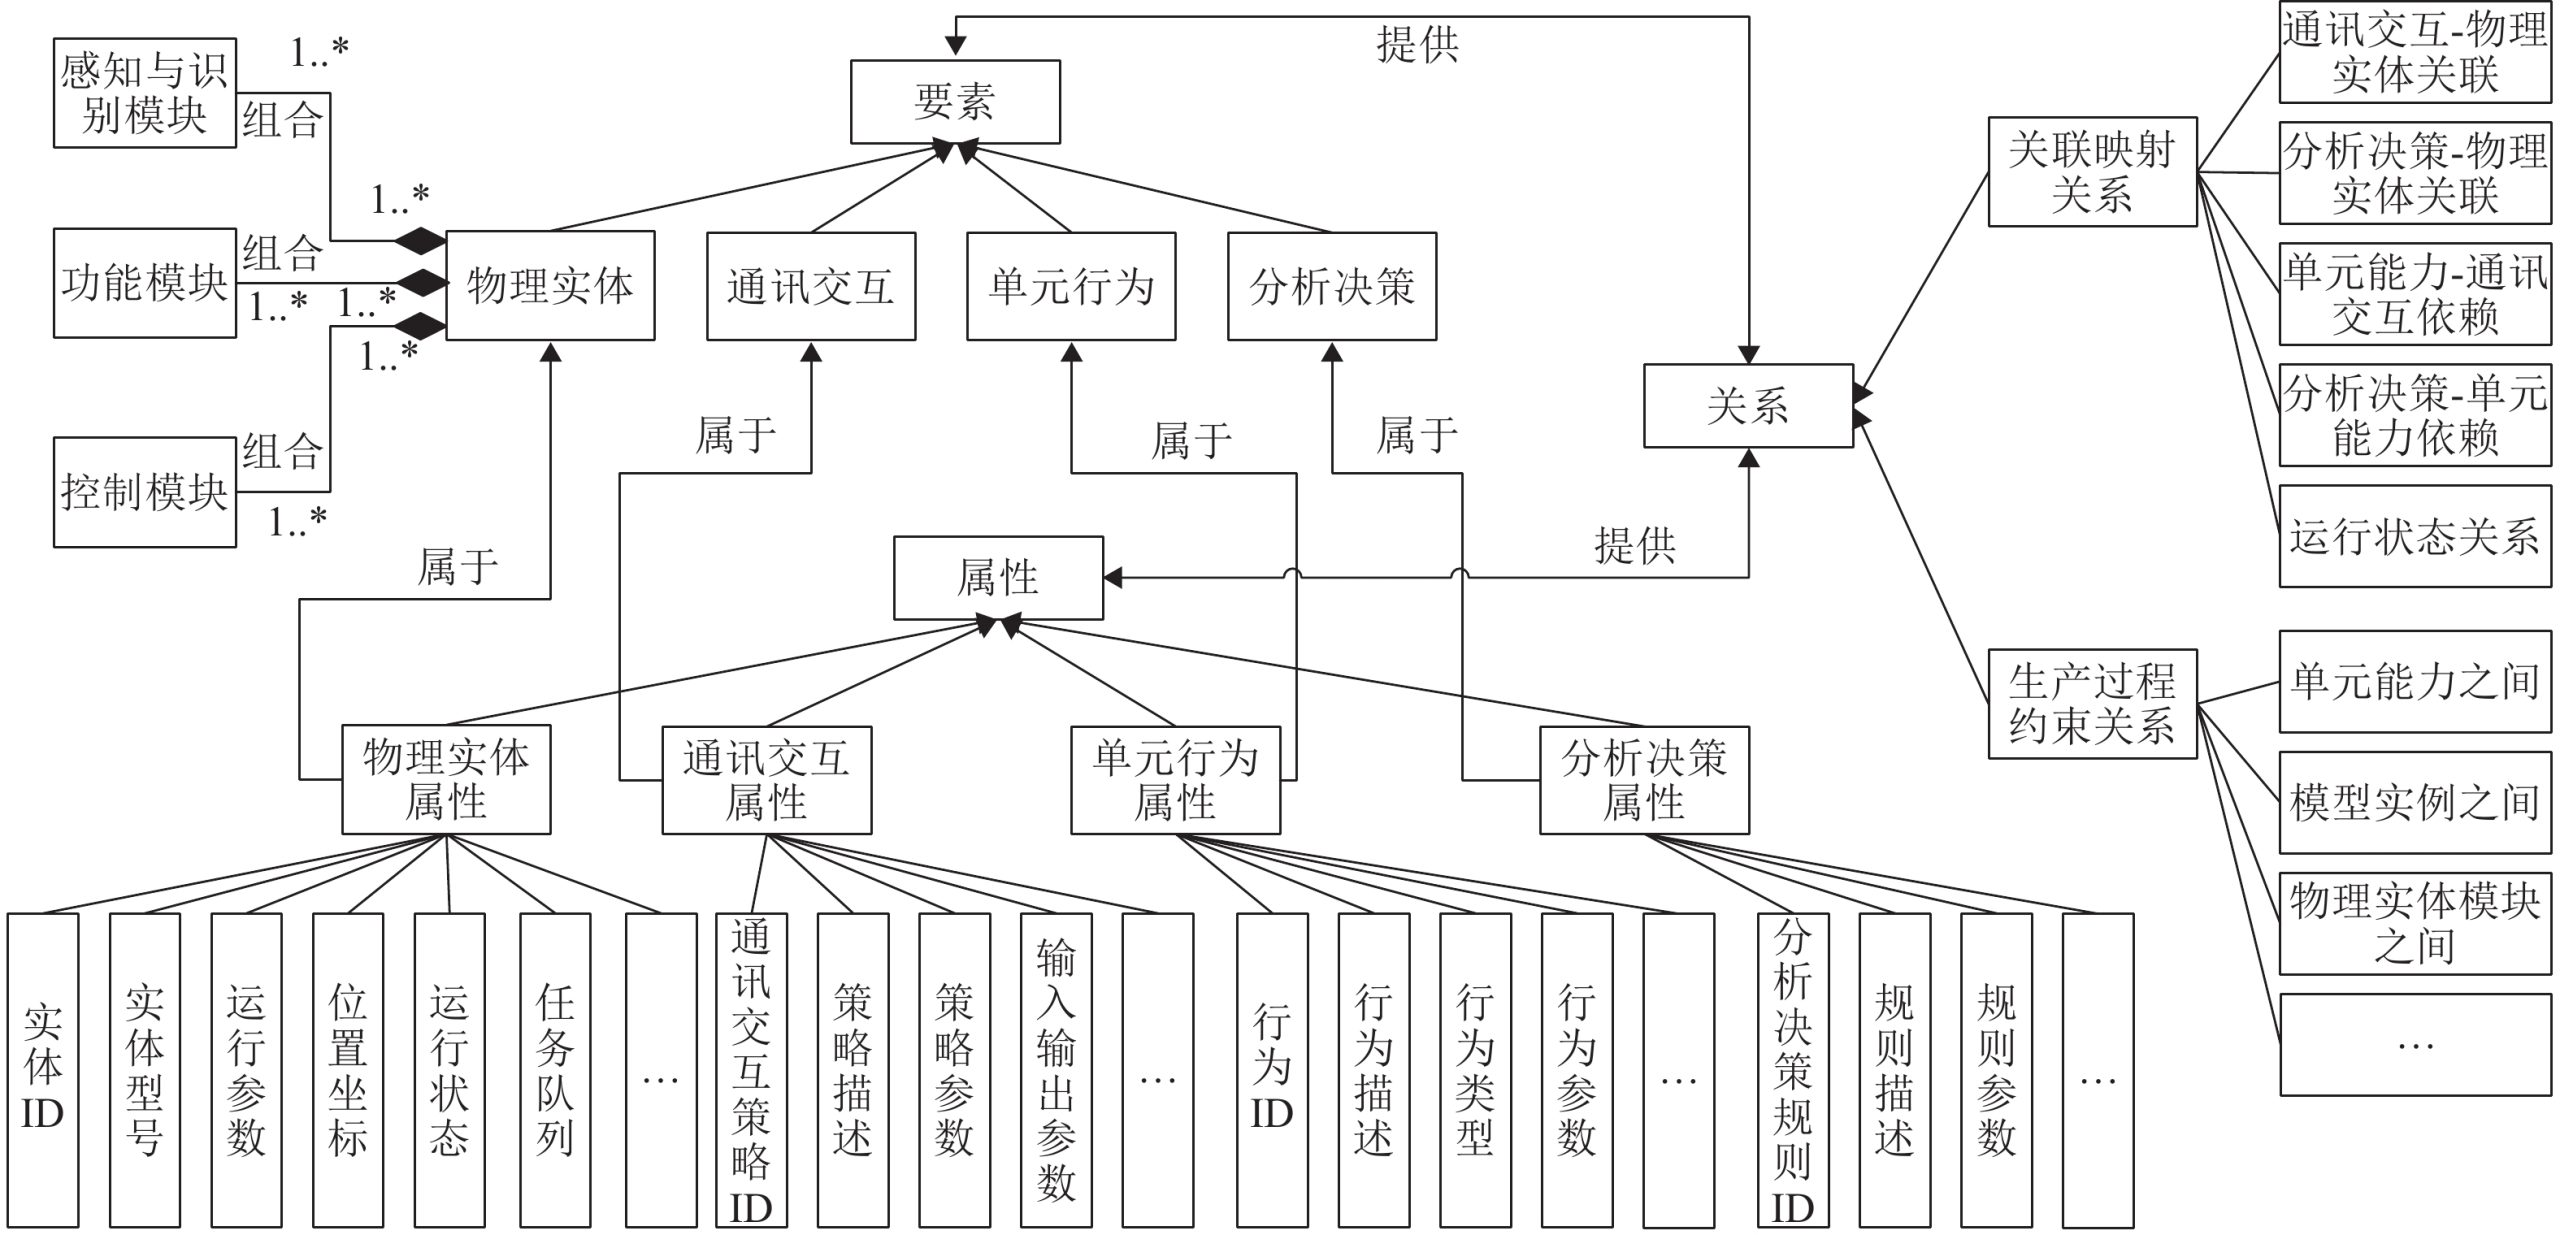
研究首先在既有车间调度智能体的交互层、决策层与适配层基础上,将智能体的指令集、行为空间与感知信号集进行关联与封装,形成具有物理载体和行为空间的具身智能体,使其能够在扰动发生时实时感知环境,并基于行为反馈进行自主决策与实时动态调整。随后,依据柔性作业车间的资源构成特点,对具身智能体的构成要素、关系及属性进行分析与抽象,提出柔性作业车间具身调度智能体元模型(FJSESA),实现具身调度智能体的统一建模,为多智能体协同调度提供基础模型。与非具身调度智能体相比,该元模型定义的智能体与物理实体集成、可实时感知与反馈并直接与物理设备交互;扰动发生时通过主动决策动态调整自身行为与任务执行顺序,系统稳定性更强,而非具身智能体只能在扰动发生后于全局或局部范围内重协商,依据运行状态数据被动决策。
分布式多智能体调度策略与Q博弈协商
在元模型基础上,研究通过继承、组合、聚合、依赖与关联等实例化操作,构建了结构统一、具备自组织协同运行能力的分布式多智能体调度系统,系统基于服务单元组织。调度策略集合按智能体职能及其可获取信息设计:车间智能体可直接获得订单全部信息,采用最早到达工件优先(ATP)、紧急度最高工件优先(HUP)、剩余待加工工序最多优先(RPP)、交付期最早优先(EDP)等策略;服务单元智能体可直接获得机器运行状态信息,采用加工时间最短机器优先(STP)、负载率最低机器优先(LRP)、剩余加工任务最少机器优先(SQP)、等待时间最短机器优先(SWP)等策略;原子单元智能体可直接获得机器已分配任务的执行与未执行状态信息,采用TPX、PFI、NBE、HSE、SQI等扰动式策略。将这些分布式策略集合与Q博弈协商机制结合,即实现多智能体间的协同调度:智能体在评估所有可能动作后生成完整的个体可行策略集,协商与交互基于策略集开展,使交互次数与所选动作数量解耦,从而在扰动发生时能在个体层面调整调度策略。
案例验证与性能指标
研究以两个生产小型结构件的制造车间为案例,从具身智能体建模、协同运行与调度优化三方面与现有多智能体调度方法进行对比。结果显示,所提元模型方法能够保证模型结构一致性,使模型遵循预定义规范与规则,为多智能体协同调度提供统一建模基础;由于协商基于策略集开展,通讯量平均减少60.4%,计算响应时间平均下降32.78%;在调度优化性能方面,智能体通过协商过程调整个体调度策略,提升调度策略的多样性,从而增强系统全局优化能力,相较现有方法提升22.6%以上。摘要同时给出扰动场景下的对比结果:在新订单到达和机器故障扰动下,调度方案稳定性分别平均提高42.75%和42.88%,智能体间通讯量分别平均减少58.33%和62.5%,计算响应时间分别平均减少32.27%和33.28%。
小结
该研究的思路是先用元模型统一具身调度智能体的结构与行为规范,再以分布式策略集合与Q博弈协商机制实现协同,使调度系统在扰动下能进行个体级调整而非全局重协商,从而同时改善稳定性、通讯开销与响应时间。文章也指出,未来可将该方法推广到更大、更复杂的制造场景,并融合实时感知技术与先进机器学习算法以进一步提升适应性与智能水平。
参考来源
本文根据 元模型驱动的柔性作业车间具身智能体及其调度系统构建 等公开资料整理,版权归原作者与原媒体所有。