

过程工业的故障处置仍高度依赖操作员:故障症状隐蔽、报警成串触发、各班次经验不均,操作员要在噪声与不完整证据中判断设备位置与运行模式,再执行恢复步骤。强化学习样本效率低、跨系统泛化差、奖励难设计,难以普及。论文《From Detection to Action: Using LLM Agents for Fault-Tolerant Control》给出的路线是:让大模型做“候选生成”,把图检索、仿真与安全校验留给确定性组件。
物理空间与虚拟空间分开
框架分两侧。物理空间是装置与安全系统:限定时间内找不到可接受方案,就交回安全回退策略。虚拟空间分工具层与智能体层。工具层包含数字过程工厂孪生(DPPT)与本体。DPPT只实例化任务需要的部分——数据、模型与服务,用来做异常检测、故障定位、动作合成与执行前验证;它维护两类模型:一类是描述结构、功能与动力学的仿真模型(离散行为用有限状态机,连续行为用机理或降阶模型),另一类是用于状态监测与故障检测的数据驱动模型。
六个角色,各管一段
操作员的职责被拆成监控、规划、动作、仿真、验证、重提示六个智能体。监控智能体不是大模型,用统计基线(变点检验、残差监控)或自编码器、孤立森林识别偏差;判定故障后状态置为FAULT并触发后续流程。规划智能体拿到故障症状后,通过SPARQL查询取出受影响的工序实例与状态机片段,提示词要求模型沿状态机枚举满足守卫的路径,给出最小风险的恢复路径。动作智能体再查“结构—功能—执行”子图,把路径落到具体执行器与允许指令上,输出带语义的命令,例如“开V201至30%、P301以50%转速启动”。仿真智能体把动作序列连同故障模式、初始条件与包络送进DPPT跑一遍,返回轨迹与终态;验证智能体用确定性规则检查联锁、恢复时间、调节品质与执行器速率限制,给出通过或修改意见;重提示智能体把结构化的失败原因(包络越界、守卫不满足、恢复超时)塞回上游提示,让规划或动作重做。
本体是接地的关键
支撑检索的是CPSMod本体。它按模块化方式复用工业标准的设计模式:VDI 2206描述结构分解,VDI 3682描述功能与物料、能量、信息流,UML状态机描述离散行为,OpenMath承载连续行为的数学关系,DIN 17359对应状态监测与故障诊断。T-Box定义模式、A-Box装载具体装置实例,二者分离使同一套模式可复用到不同资产;用RDF与OWL建模,并以自然语言注释让类别、关系与实例对模型可读。运行时用RML、R2RML把表格、工程文件、仿真输出与监测结果映射为RDF,存入图数据库(原文用Ontotext GraphDB),通过SPARQL 1.1与预定义查询模板向智能体返回紧凑子图。之所以用Graph RAG而不是文档级RAG,是因为恢复动作要穿行设备、功能、状态、故障、守卫与执行器之间的关系,孤立文本块给不出这条链。
两个案例与可复现的数字
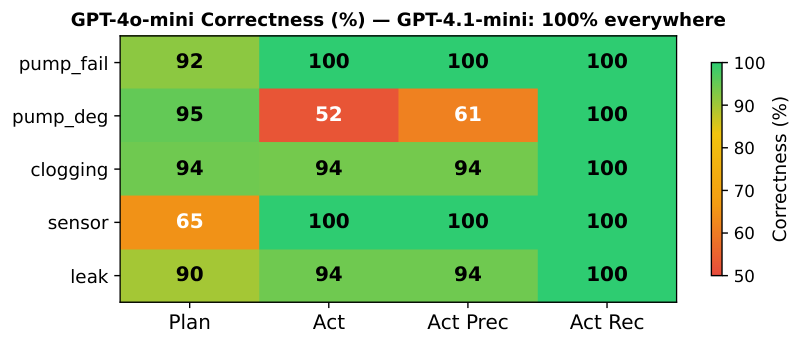
第一个案例是费斯托混合模块的仿真:四个罐体、中央泵与阀门,故障注入覆盖堵塞、泄漏、泵退化、泵失效与传感器故障。GPT-4.1-mini在60次运行中全部成功、无需重提示,动作正确率与精确率均为100%;GPT-4o-mini成功51/60(85%),失败集中在泵退化(50%)与传感器故障(60%),且这两类失败多属系统性错误,重提示只能救回44%与33%。失败模式很有意思:动作召回率两个模型都是100%,没有一次漏掉必需执行器;GPT-4o-mini的问题是多做了动作——泵退化场景下动作精确率只有61.4%(184次激活中71次是误激活),传感器故障场景则是规划阶段选了旁通路径,计划正确率降到64.6%。单次决策延迟约2.4秒规划、2.2至3.0秒动作,整轮墙钟时间32.7秒与40.7秒,token消耗约5.6万与5.9万。
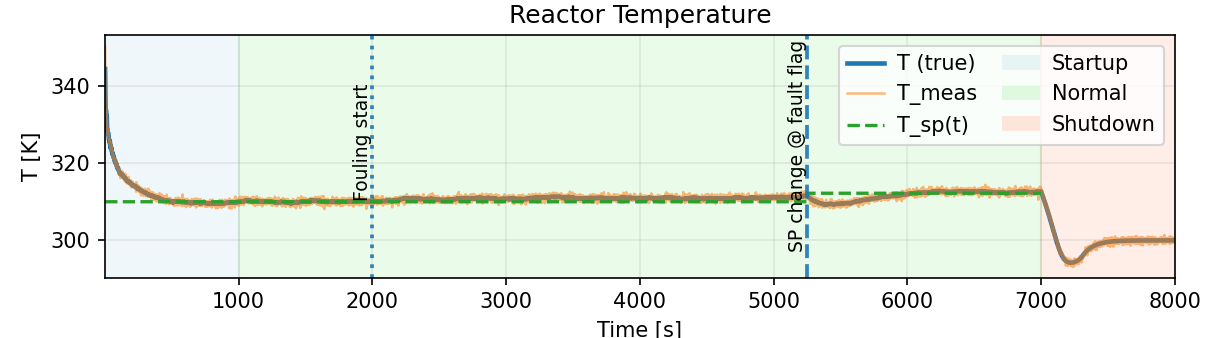
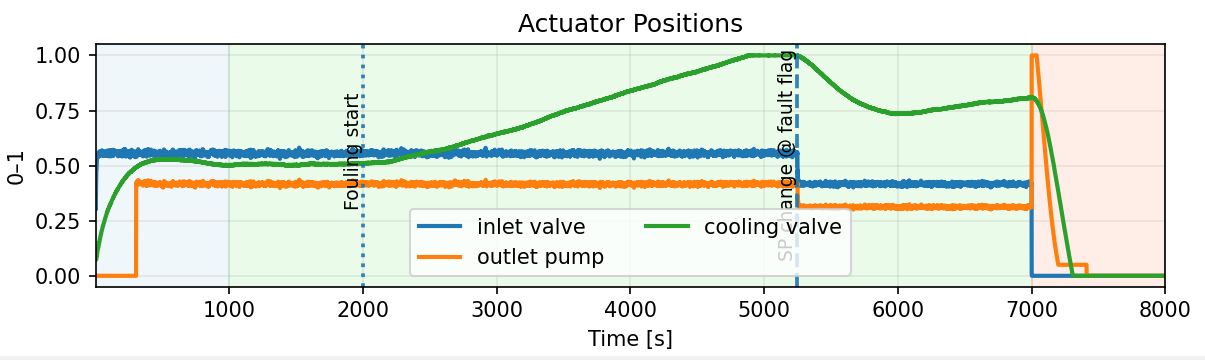
第二个案例是CSTR:三个PID回路分管进料流量、液位与温度,故障注入为结垢、泵退化与冷却阀卡在近关闭位置。GPT-4.1-mini成功28/30(93.3%),GPT-4o-mini为23/30(76.7%);泵退化两者都是10/10;冷却受限场景GPT-4.1-mini为10/10(平均约两次重提示收敛),GPT-4o-mini只有4/10,多数是耗尽重提示预算。
这套方法把“能不能做”换成了“做完怎么验”:大模型不接管控制,只在知识图谱划定的动作空间里提方案,再由确定性检查放行。原文的失败也印证:与其加强模型常识,不如把动作收紧到所选路径允许的执行器集合。
资料来源:From Detection to Action: Using LLM Agents for Fault-Tolerant Control — arXiv(2026年6月)。本文为技术要点整理与编译,非原文全文。