
制造业的根因分析长期卡在三个阶段各自为战:传感器喂给黑箱模型,专家解读报警,处置靠临场经验。异常检测、因果发现和根因定位彼此割裂,导致诊断滞后、链路不可追溯,操作员也难以信任结论。南卡罗来纳大学、密歇根大学与博世人工智能中心联合提出的 CausalPulse,试图用一套基于标准协议的多智能体副驾把这三段接起来,并在博世工厂的平面氧传感器产线上做实际部署。
四层架构:把谁能看见什么分清楚
CausalPulse 把系统拆成用户层、智能体层、工具层和数据层。用户层是浏览器界面,操作员可以查看、修正并确认智能体的输出;智能体层分通用智能体与面向具体诊断任务的专用智能体,全部以 FastAPI 微服务实现,各自登记 agent card,通过 A2A 协议与注册中心编排;工具层提供 MCP 工具、流程本体、大模型、知识图谱、技术手册与规则库;数据层承接传感器、工艺日志、相机图像、事件与工单等异构输入。
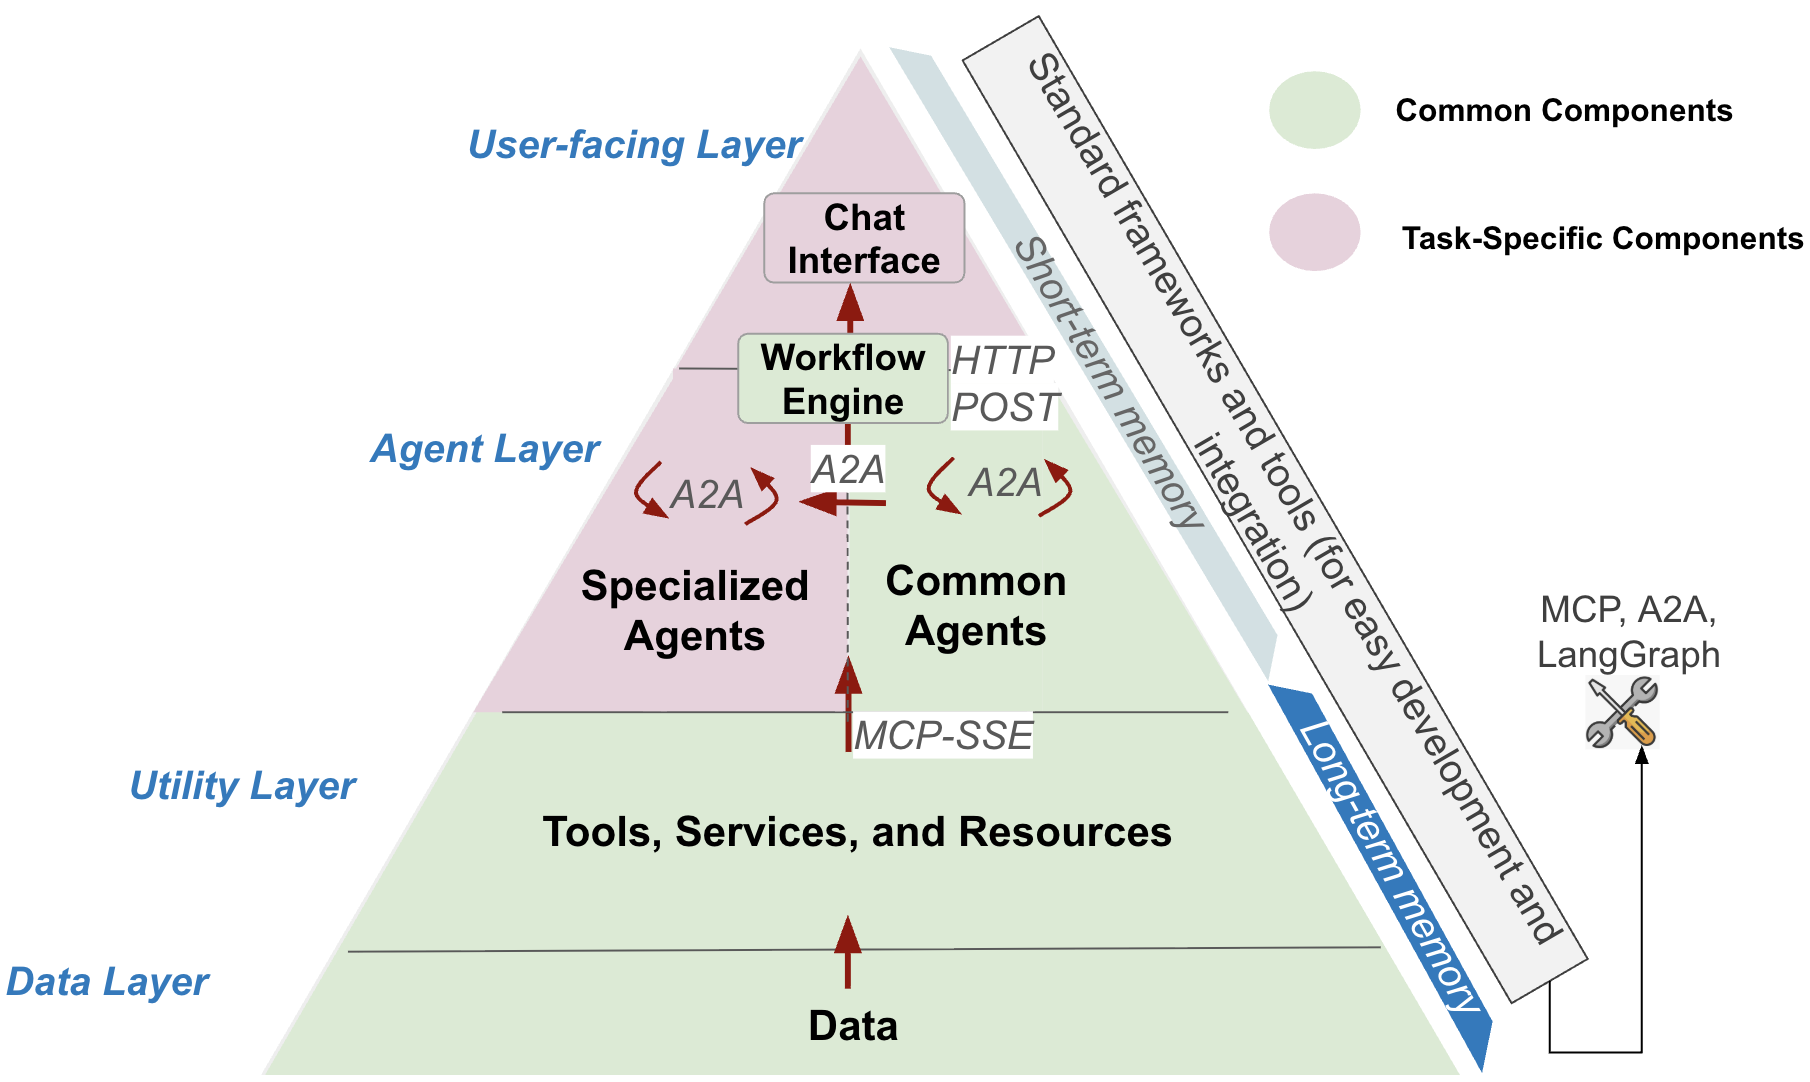
具体分工上,客户端流程智能体(CPA)负责把异构输入规范化,再按预处理、异常、因果等任务标签分派;预处理智能体做去空行、类型标准化、缺失值填补和标签编码;背景信息智能体提供变量语义查询,把数值结果翻译成操作员能懂的描述;推荐智能体用确定性规则给出下一步建议,而不是黑箱策略。异常检测智能体按数据模态在跨模态融合模型、阈值规则和孤立森林之间选择后端,一旦判定异常就通过 A2A 自动触发根因智能体。
神经符号:让因果图既符合数据也符合工艺
因果发现智能体不做纯数据拟合:夹爪传感器数据用 PC 算法,过程变量用 GES,但两者都在领域规则约束下运行——控制变量与观测变量的类型、工序先后顺序被写成硬约束,只有物理上说得通的边才会进入候选图。这样能压掉大量伪相关,产出的图也更接近操作员心里的产线模型。根因智能体封装 ProRCA 流程,先构建领域约束的结构因果模型,再对候选故障路径逐条打分排序,分数同时考虑结构合理性与观测到的扰动强度。
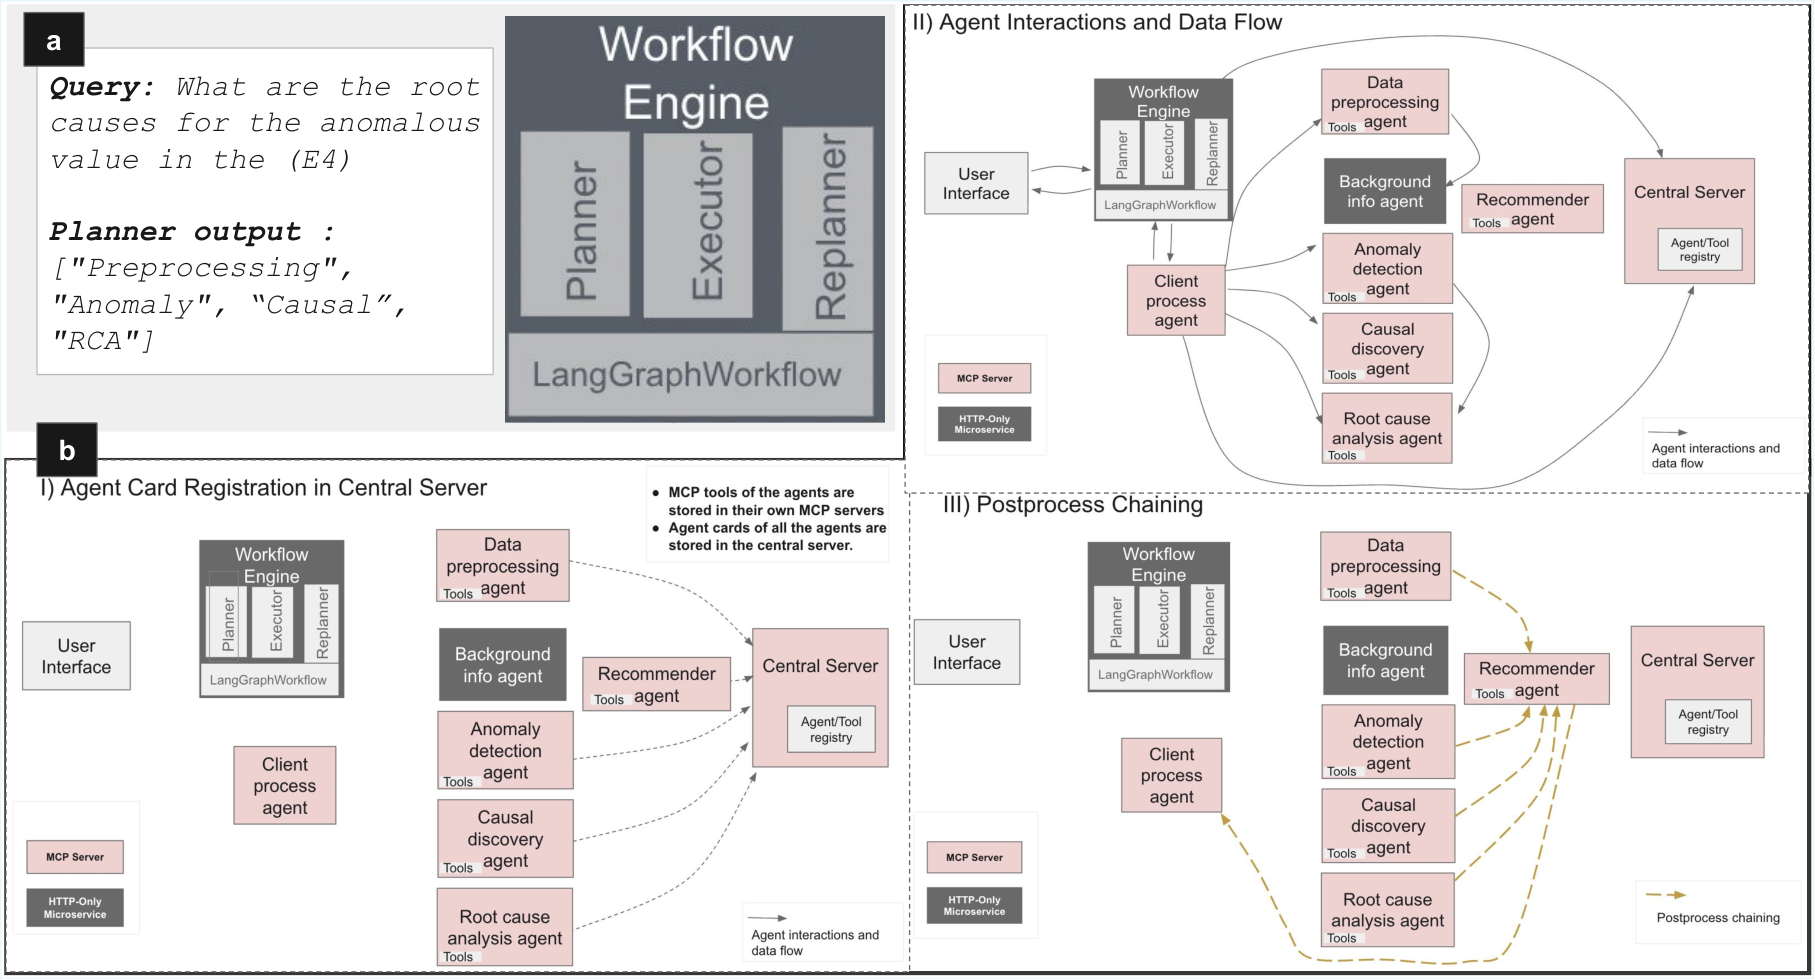
流程编排由 LangGraph 承担:规划节点用 llama-3.1-8b-instant 把用户问题拆成最小智能体序列,执行节点经 CPA 走 MCP 分派,复盘节点在每一步后判断是否还需要后续步骤——比如异常检测返回正常,就直接砍掉根因分析。已完成阶段会被跳过,避免重复预处理。
实测:编排成功率约 98%,单次诊断约一分钟
在博世 Anderson 工厂的平面氧传感器研磨数据上,该产线含 18 个双臂机器人工位、12 道研磨工序、26 个测量变量,废品率 4%、年损失约 1500 万美元;公开的 Future Factories 火箭装配数据则含 21 个工况状态和六类缺件异常。两组数据上,规划成功率分别为 98.75% 与 98.12%,工具调用 98.75% 与 98.1%,自反思 97.3%,多智能体协作 99.2% 与 98.3%,综合成功率 98.73% 与 98.0%。端到端时延约 53 秒和 60 秒,变量数增加时耗时近似线性增长(R²=0.97),重复执行的冗余计算减少约 22%。
根因排序仍有提升空间:Hits@1 为 0.44,Hits@2 为 0.65,k≥3 时到 0.73,平均精确率 0.46、召回率 0.40、F1 0.39。也就是说,它常能把一个正确变量送进前列,但会漏掉一部分真实原因。
落地边界
现场部署通过 OPC UA 服务器汇聚异构数据,CausalPulse 的 OPC UA 客户端接入后再进入工具层与智能体层。团队总结的三个难题很实际:异构系统的协议互通、用可解释输出校准操作员信任、以及实时约束下的时延控制。这套架构的价值不在于某个模型更强,而在于把发现异常、约束因果、排序根因、人工确认变成一条可审计的流水线。
资料来源:CausalPulse: An Industrial-Grade Neurosymbolic Multi-Agent Copilot for Causal Diagnostics in Smart Manufacturing — arXiv(2026)。本文为技术要点整理/编译,非原文全文。