

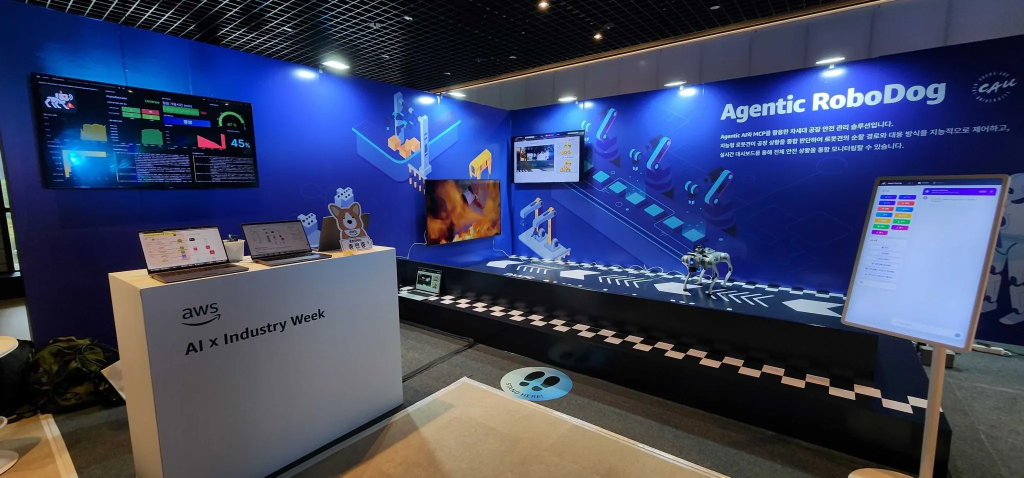
工业现场充满了人不宜久留的地方:高温炉旁、可能泄漏有毒气体的化工装置、火灾风险高的仓储区。固定传感器有盲区,定期人工巡检又难以实时响应,预先写死的逻辑更覆盖不了不断变化的现场。AWS与中央大学VILab合作的一套自主工业安全机器人,尝试用Agentic AI把“看懂情况—制定计划—控制设备—接收反馈—重新规划”的整条环路跑通。该方案在2025年10月的AWS AI x Industry Week上展出。
一句自然语言,串起五步闭环
操作员说“巡查工厂里的危险情况”,Agent先规划路线并向机器人下发移动指令;机器人用摄像头做边缘推理,识别火焰、烟雾和人员危险手势;一旦判定危险,立即执行预设的处置动作;Agent再根据识别结果与设备指标生成综合报告;管理者通过实时看板和报告确认巡检结果。整个过程被拆成认知、集成、物理三层。
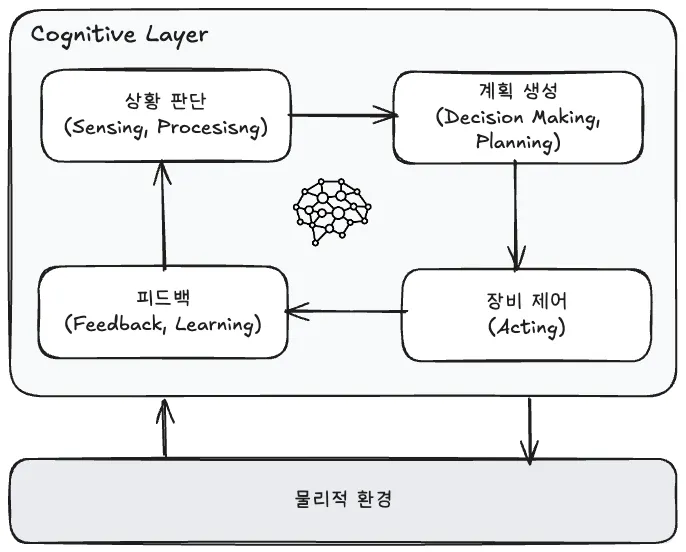
认知层与集成层:规划者和翻译官
认知层用Strands Agents SDK构建,部署在Amazon Bedrock AgentCore Runtime上,底层模型是Claude Haiku 3.5。Agent被赋予“工业安全机器人控制专家”的角色,并明确传感器数据如何解读、危险如何判定、安全优先原则是什么,再把机器人实时画面、电池电量、环境传感器读数一起纳入判断。
集成层的关键是MCP(Model Context Protocol)。Agent的抽象意图要变成电机控制、传感器激活、路径规划等具体动作,MCP把这一层差异抽象成工具:command负责直接控制,get_robot_detection读取紧急情况、爆炸、火灾、人员倒地等识别结果,get_robot_gesture读取手势识别,get_robot_feedback查询命令执行结果,analyze_robot_image分析现场图像,wait_for_seconds负责定时等待。工具由AWS Lambda实现,经AgentCore Gateway集中管理。机器人执行需要时间,系统用SQS做异步回传,Agent不必阻塞等待,可以同时处理别的任务。
物理层:边缘判危险,云端做统筹
物理层通过AWS IoT Core的MQTT主题连接机器人:command下发指令,status每秒上报位置、电量和任务,telemetry推送温度、气体浓度、振动等读数,alert在发现危险时立即告警。Device Shadow保存机器人的reported状态和云端期望的desired状态,网络短暂中断后指令仍能在恢复时补发。
真正的实时判断放在边缘。Greengrass组件里跑YOLOv8训练的ONNX模型,识别烟雾、火焰和人员倒地;摄像头以每秒30帧采集,检测器按默认2秒间隔抽帧,置信度超过70%且连续3次命中才判定为真实危险,随后同时向IoT Core告警并上传现场图片到S3,整个过程在100毫秒内完成。云端则负责跨机器人、跨时段的复杂分析,比如结合该区域历史温度、附近机器人位置和疏散通道状态,决定派哪台机器人增援、哪台去守住通道。
视频链路由Kinesis Video Streams的WebRTC承担,机器人只上传一路,云端分发给多个观看端,既降低带宽又保留录像。运行数据汇入IoT SiteWise,Managed Grafana做统一看板,Agent的每条决定和理由也进入日志,便于追溯。
这套架构的可复用之处
项目总结出三点:Agentic AI的价值在不可预测的环境,固定规则写不完的场景才需要它;边缘与云必须分工,前者保实时感知,后者做复杂推理与多机统筹;MCP这类标准协议是扩展性的关键,换机器人平台或换模型时,只需改工具适配层,不必重写Agent逻辑。作者也指出,这套架构是通向Physical AI的中间站,后续可接入VLA等机器人基础模型,让视觉理解、语言指令和物理动作结合得更紧。
资料来源:Agentic AI 부터 Physical AI 까지: Bedrock, MCP, AWS IoT로 구축하는 자율 산업 안전 로봇 — Amazon Web Services(2026-01)。本文为技术要点编译,非原文全文。